
+86-13806413610
svetlanaxu@mail.ru








Продукция
-

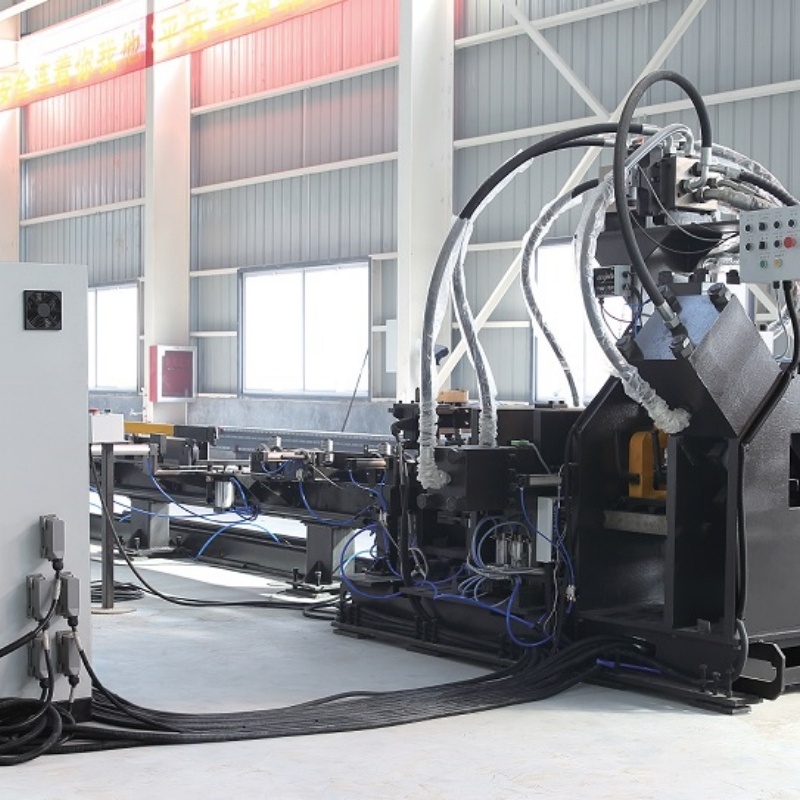
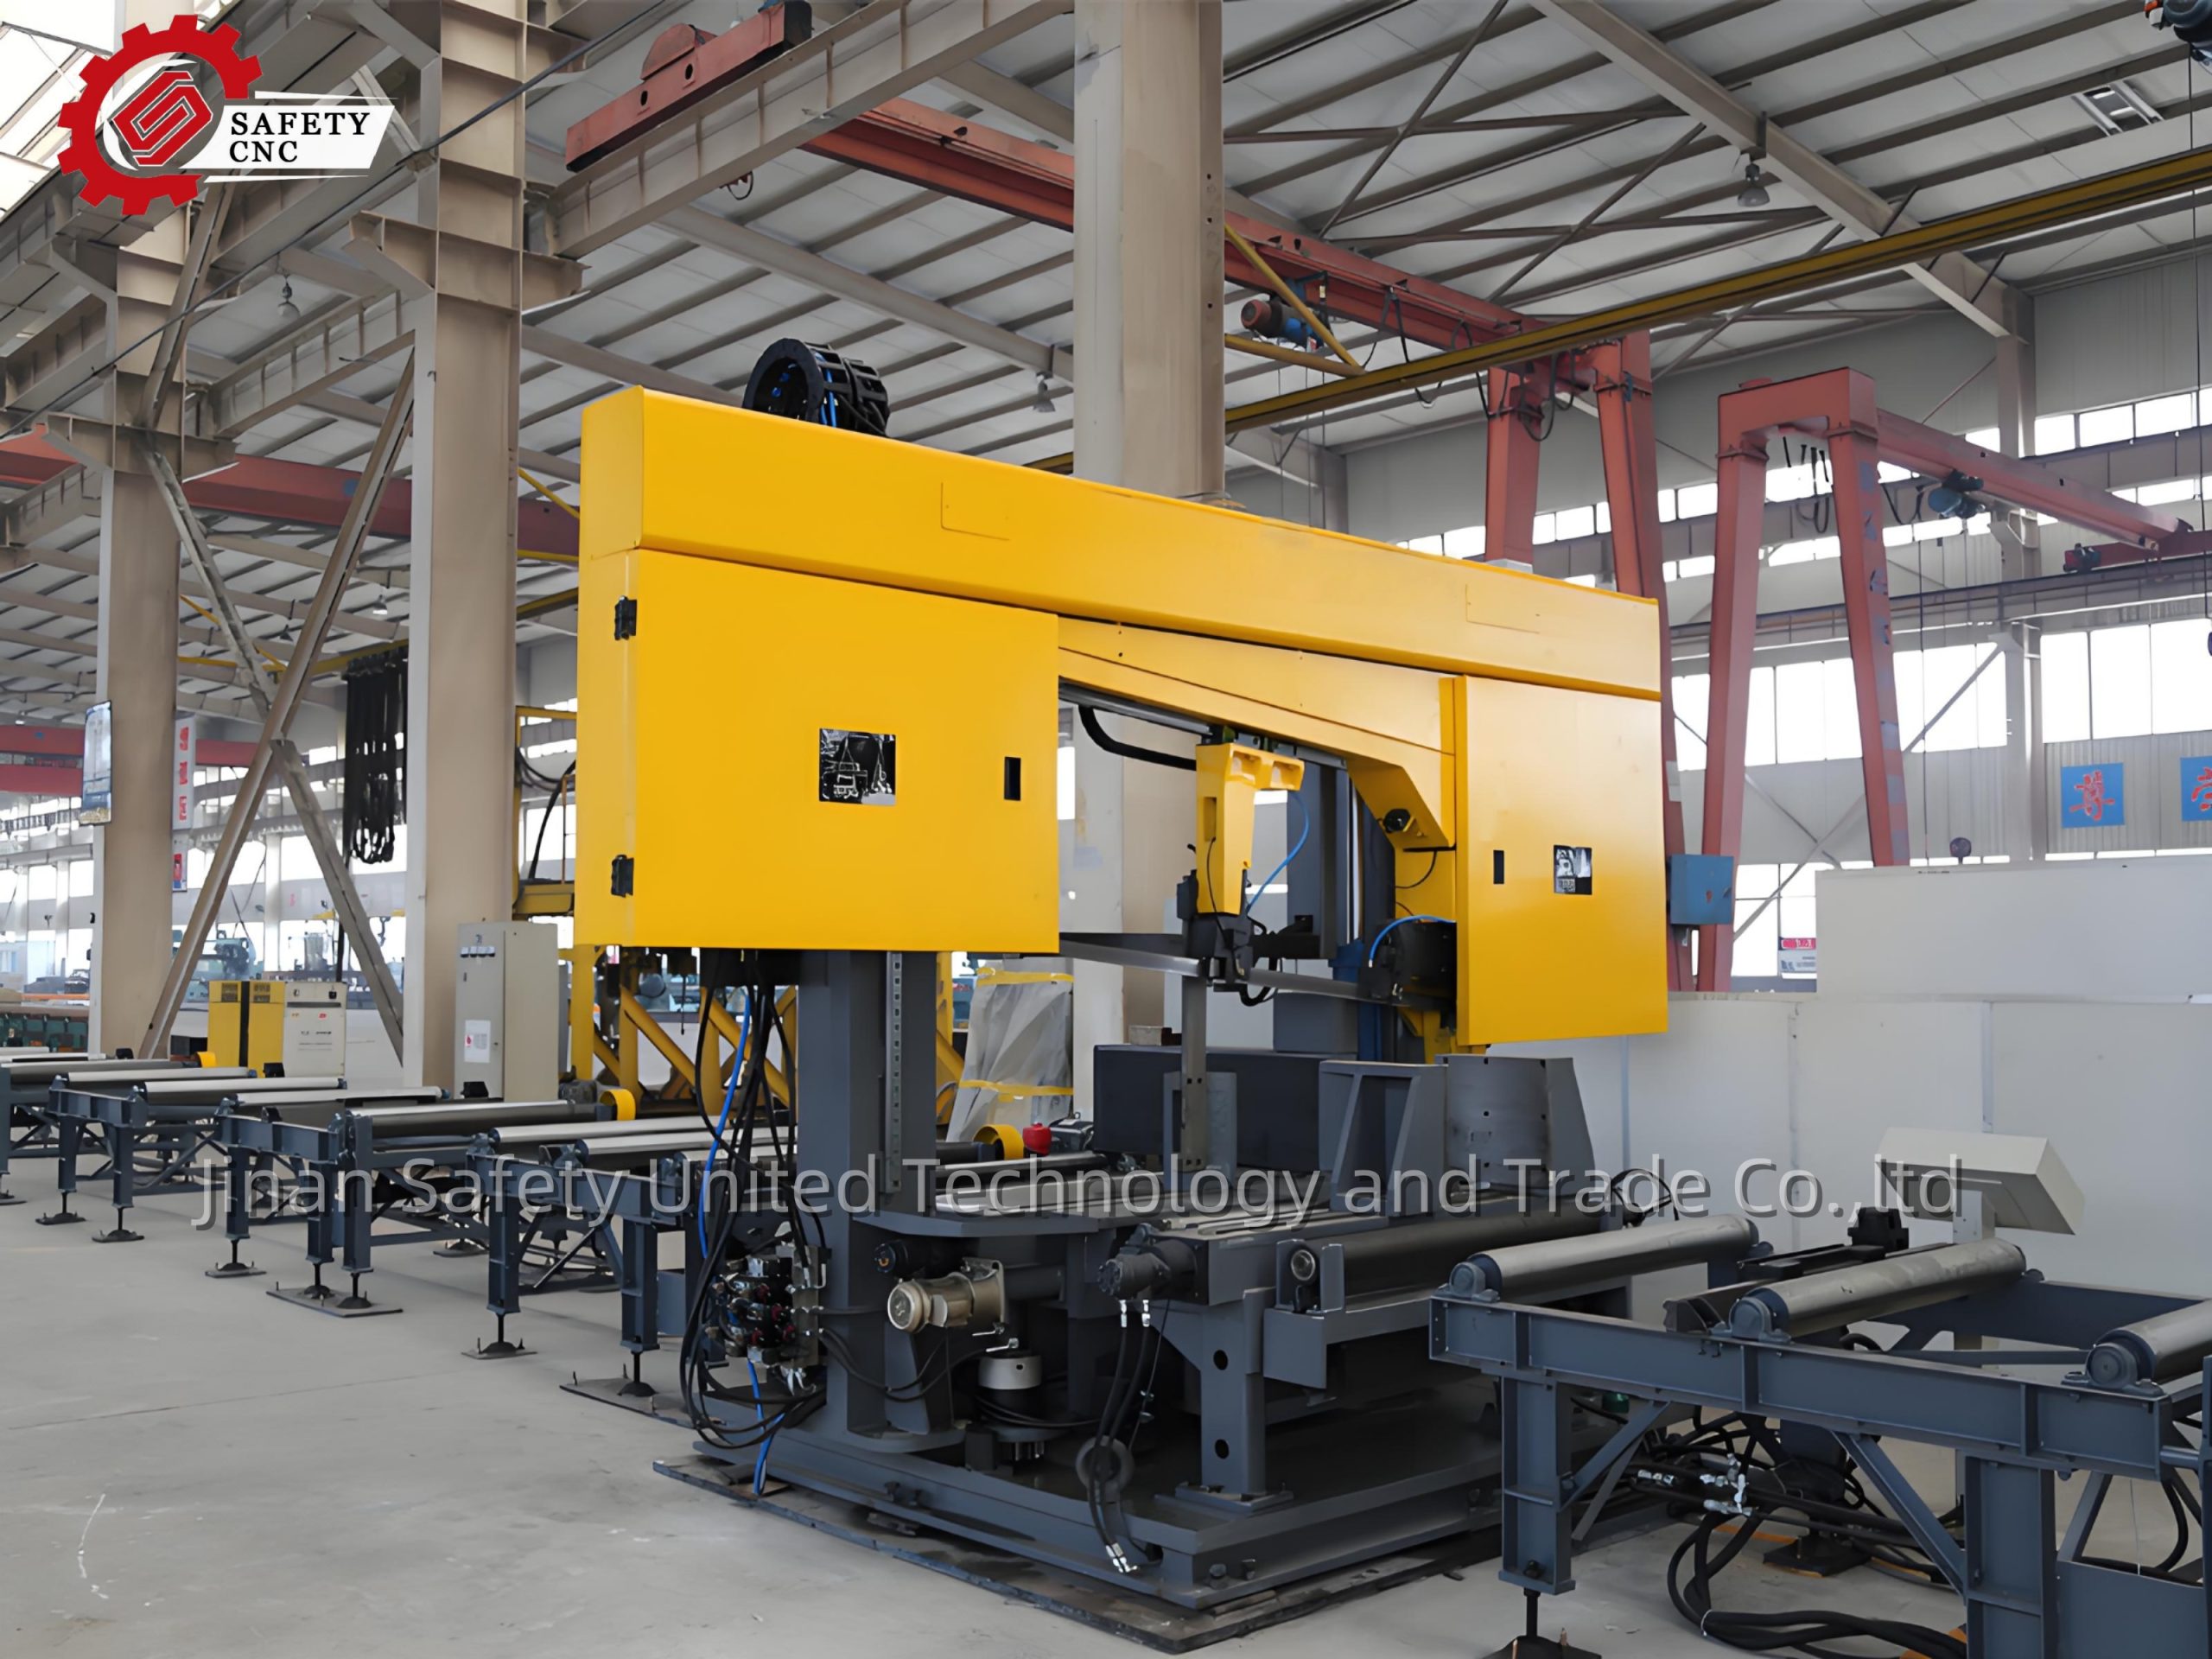
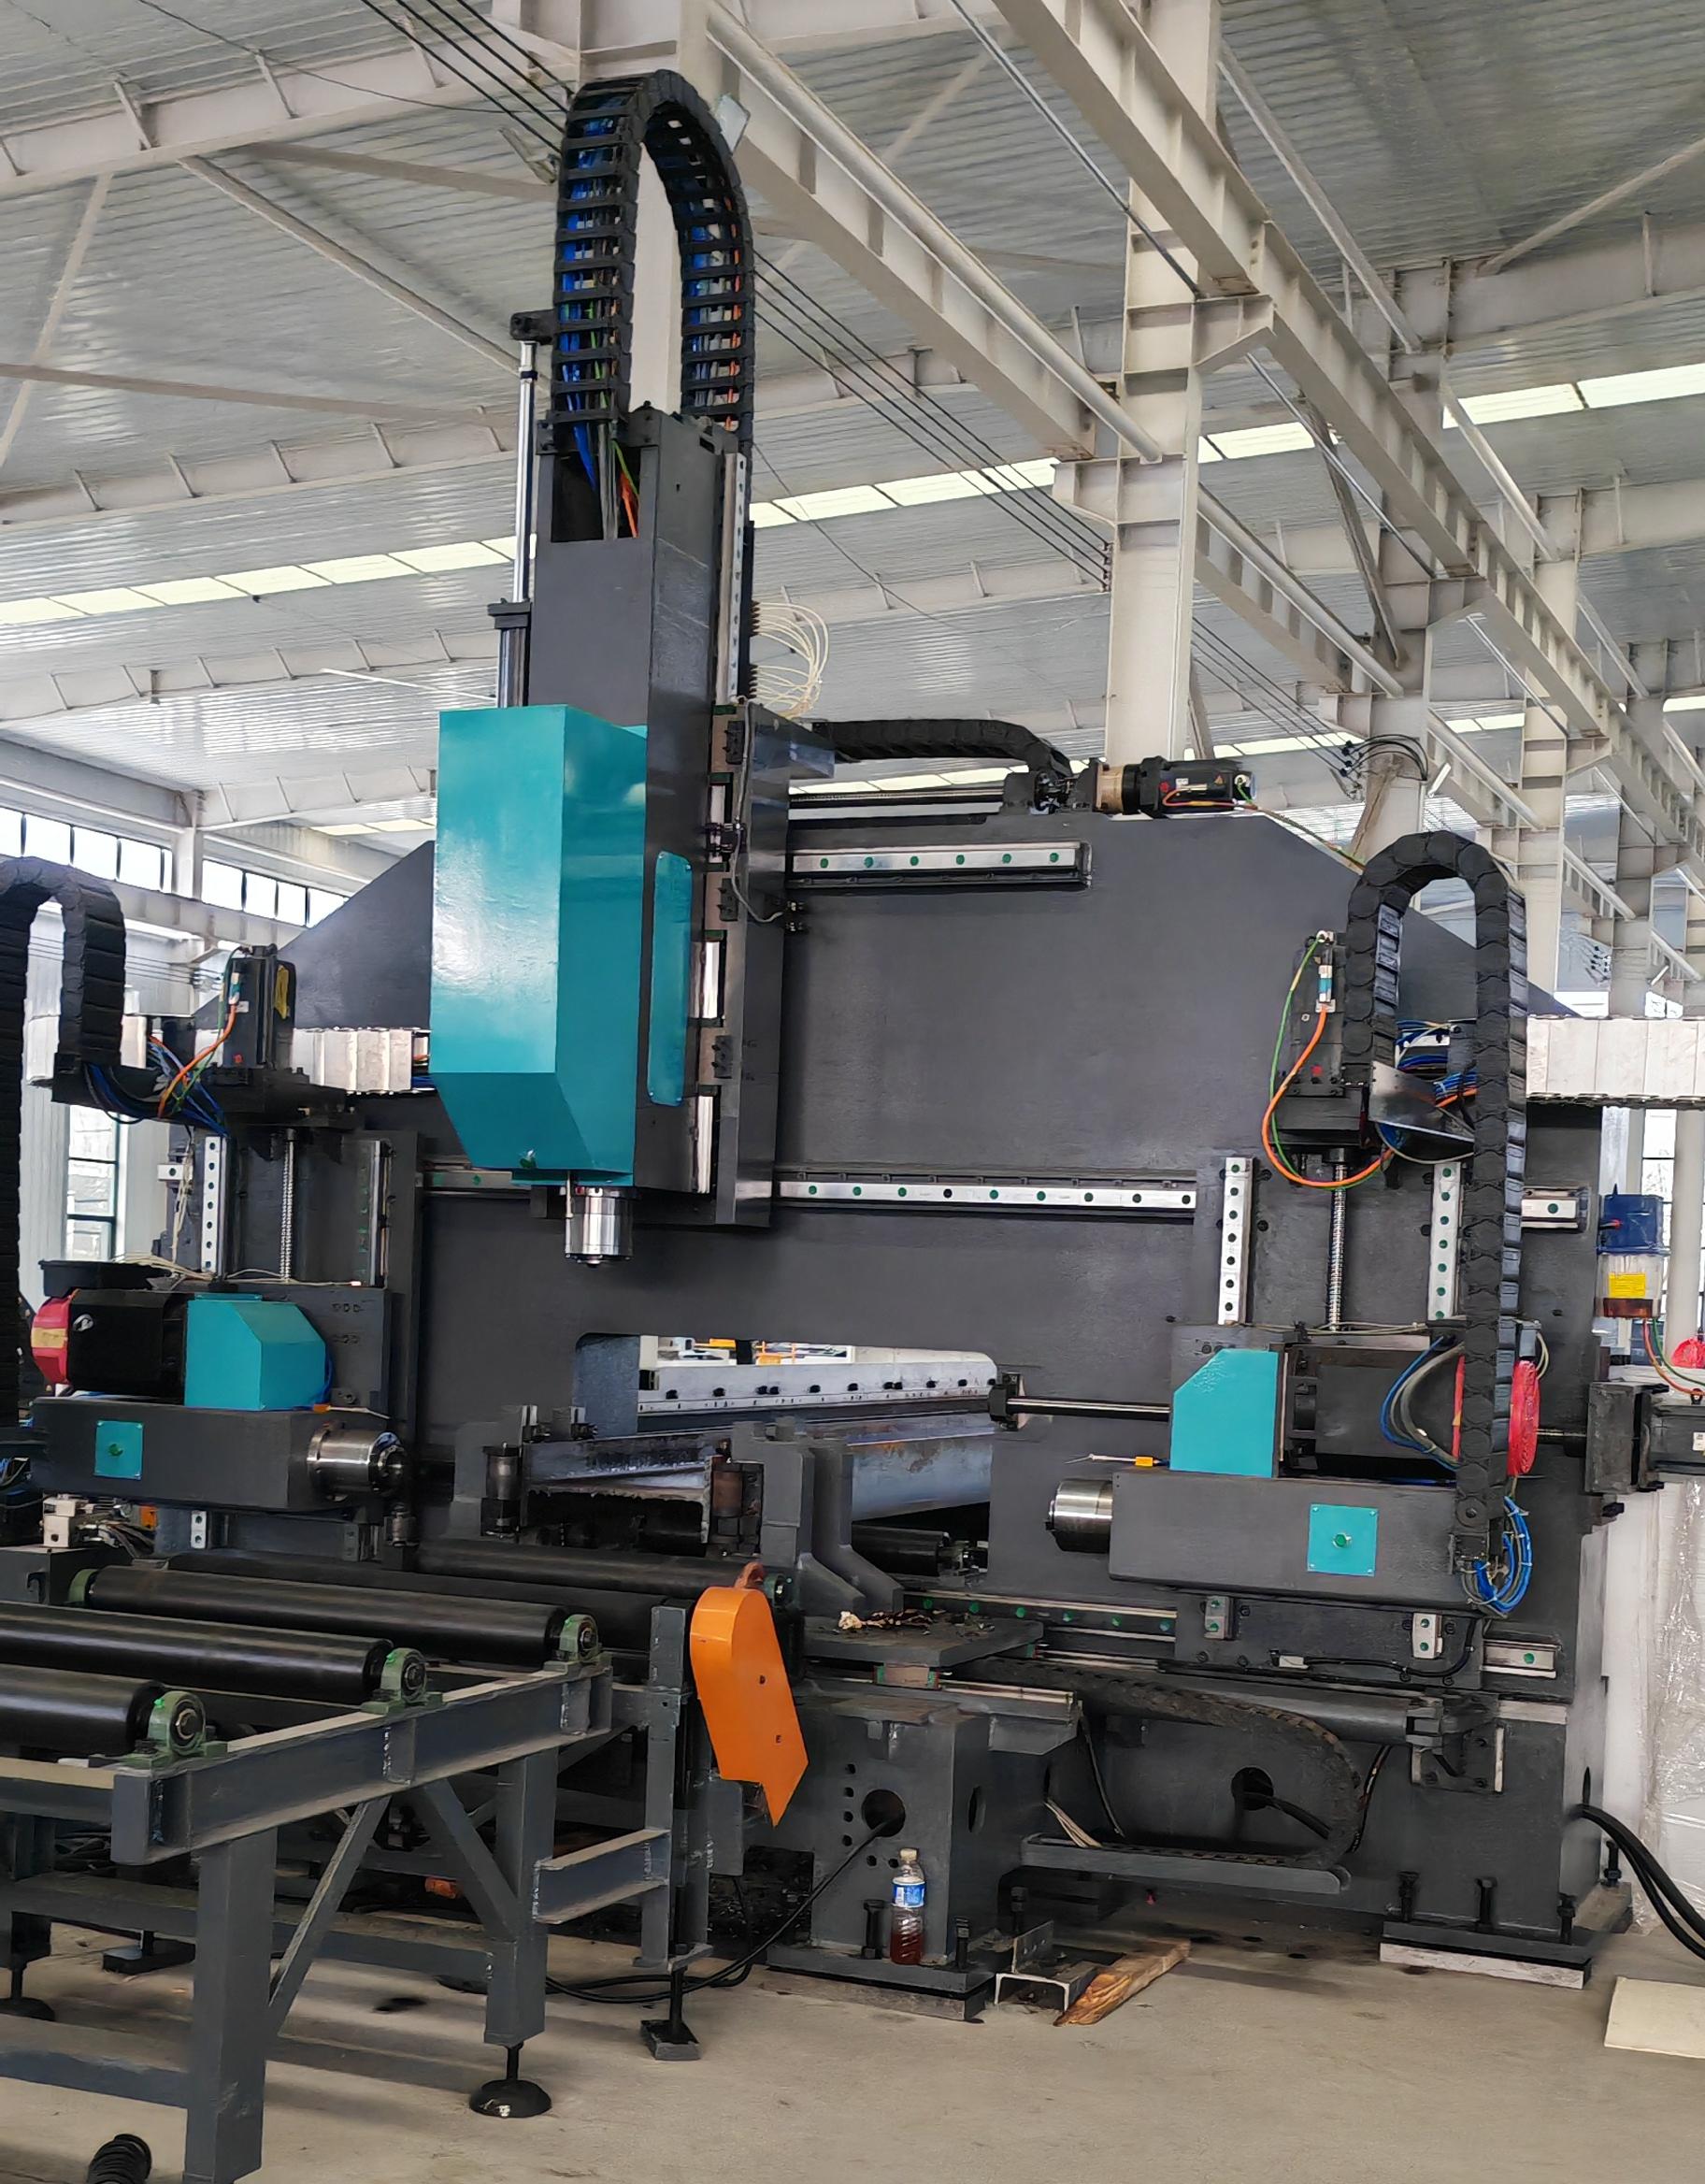
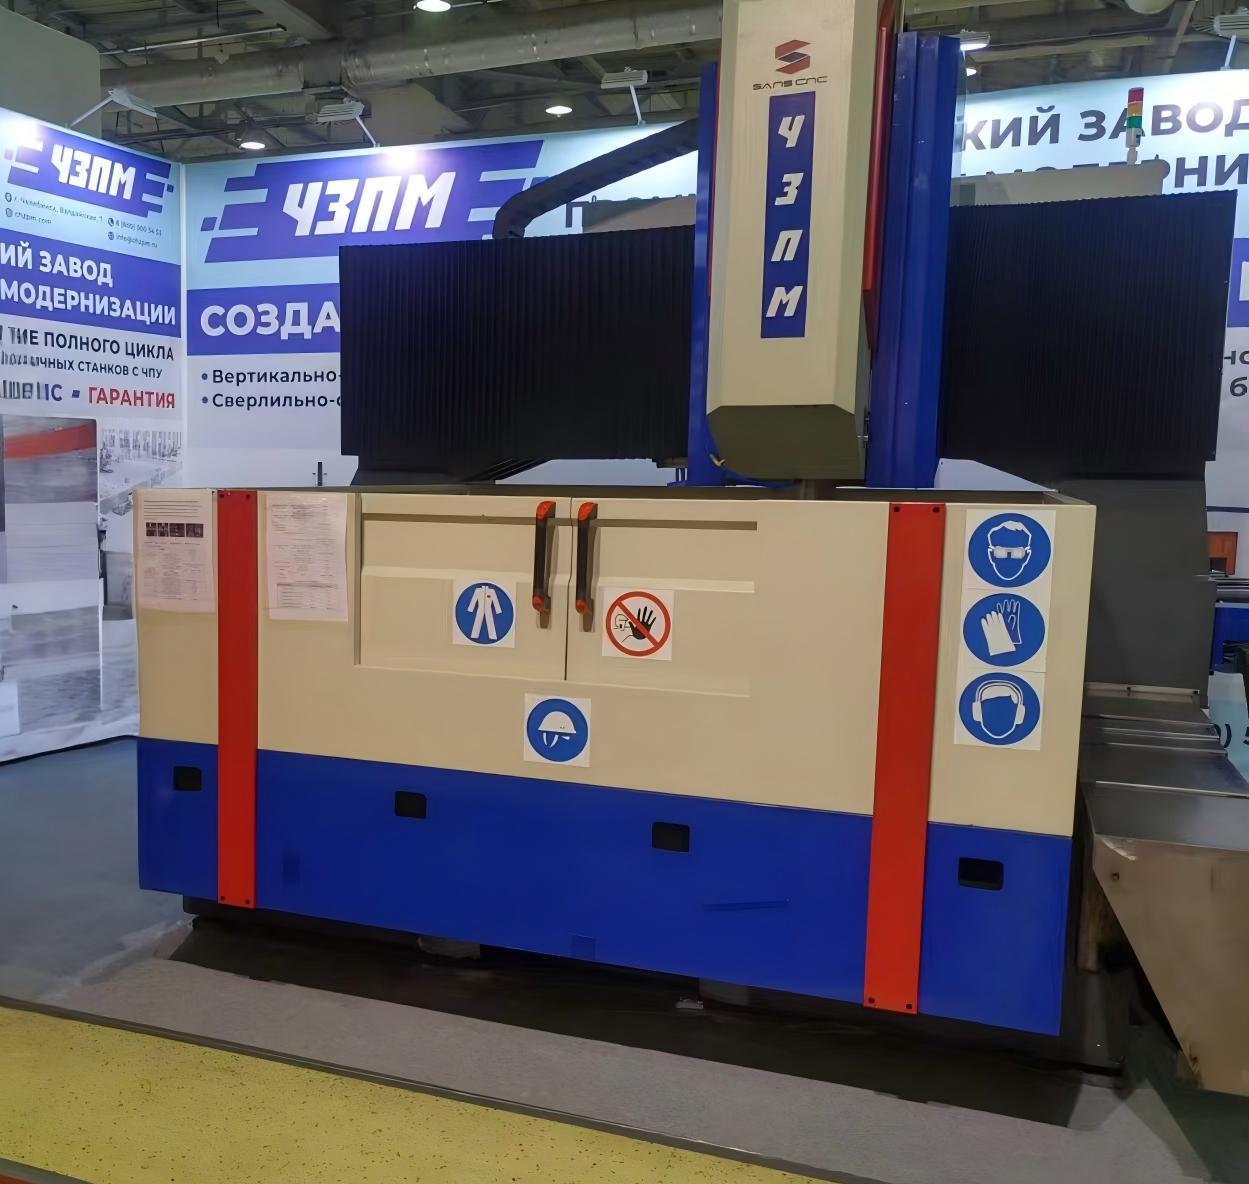
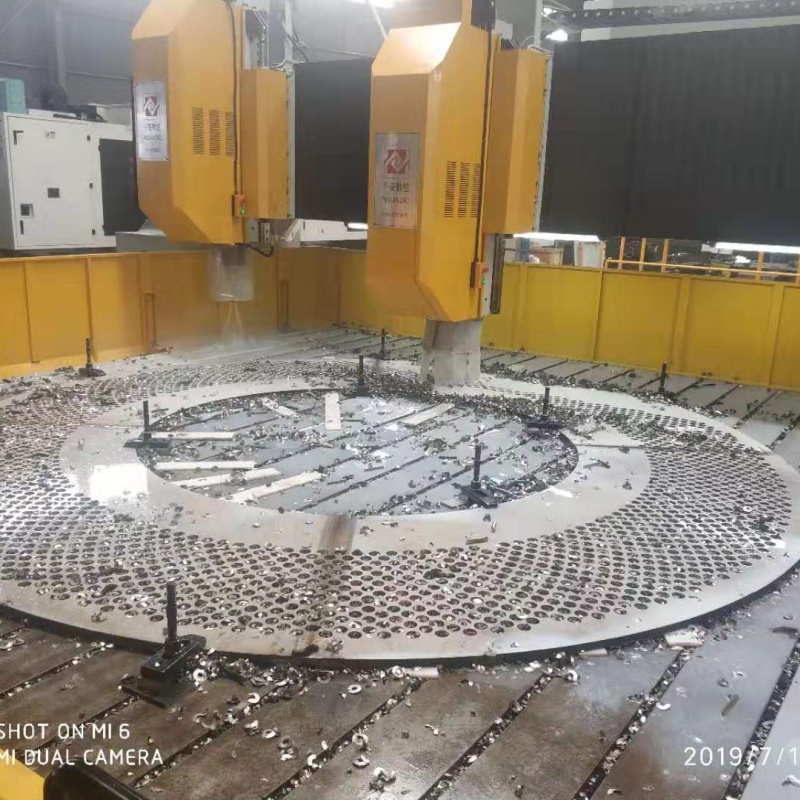
PMD2525 Портальный сверлильно-фрезерный станок с ЧПУ
-
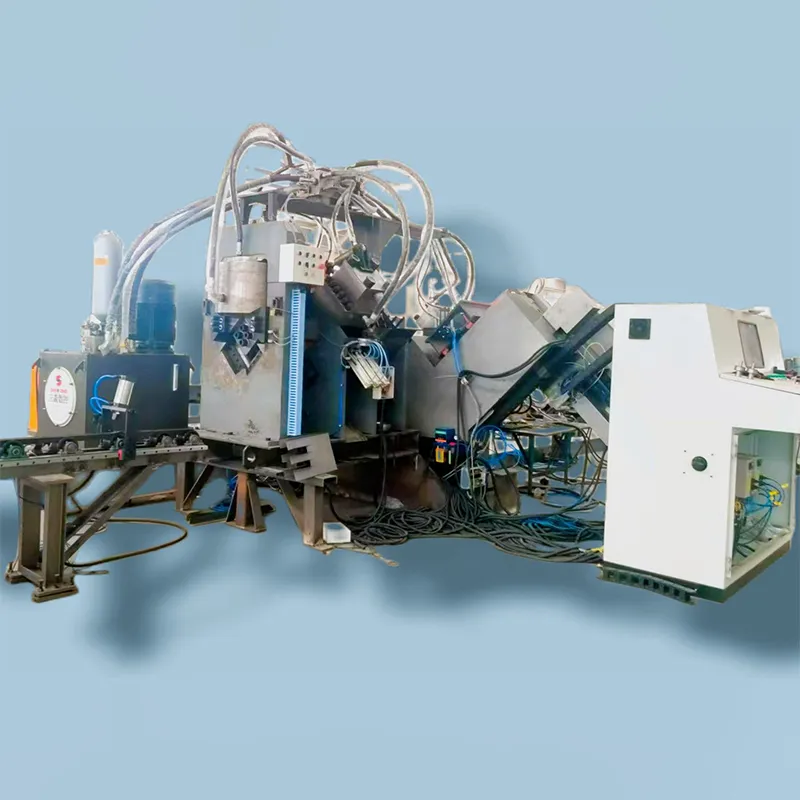
Интеграционный станок для сверления, пробивки, маркировки и резки уголковой стали с ЧПУ. CDM2020, CDM2532, CDM3635
-

Трёхкоординатный сверлильный станок с ЧПУ для двутавра, BD3028
-
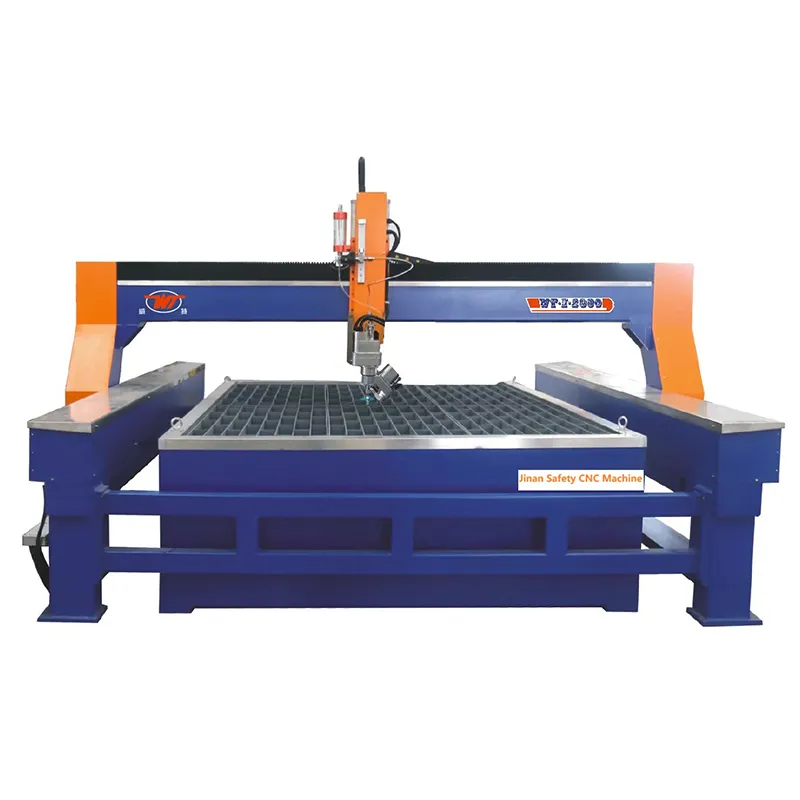
Станок для резки водой под сверхвысоким давлением с ЧПУ
-
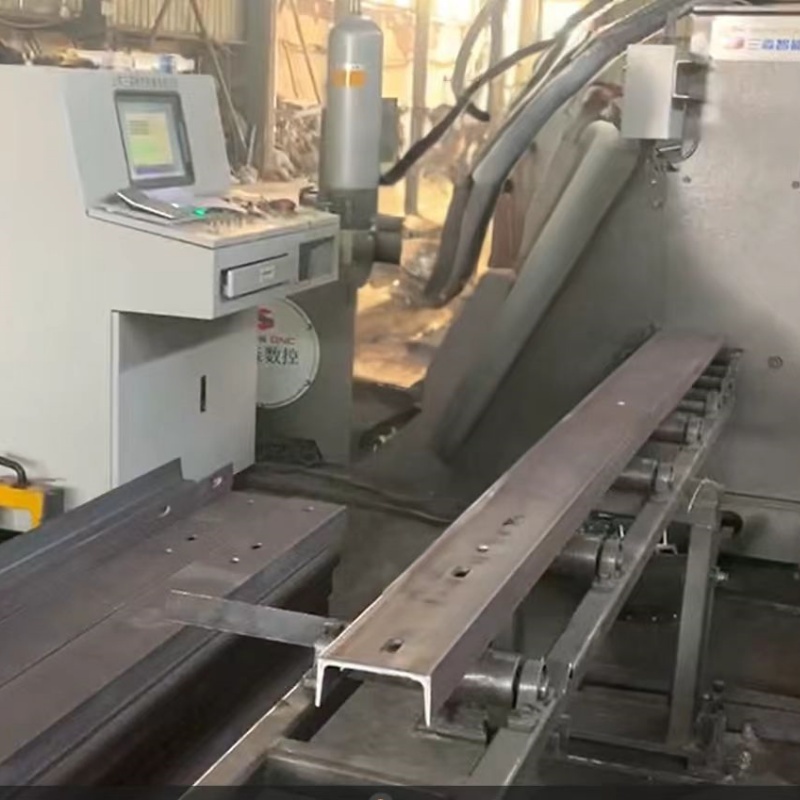
Линия пробивки и рубки швеллера в трёх стороне с ЧПУ, Модель: SUL-0816
-
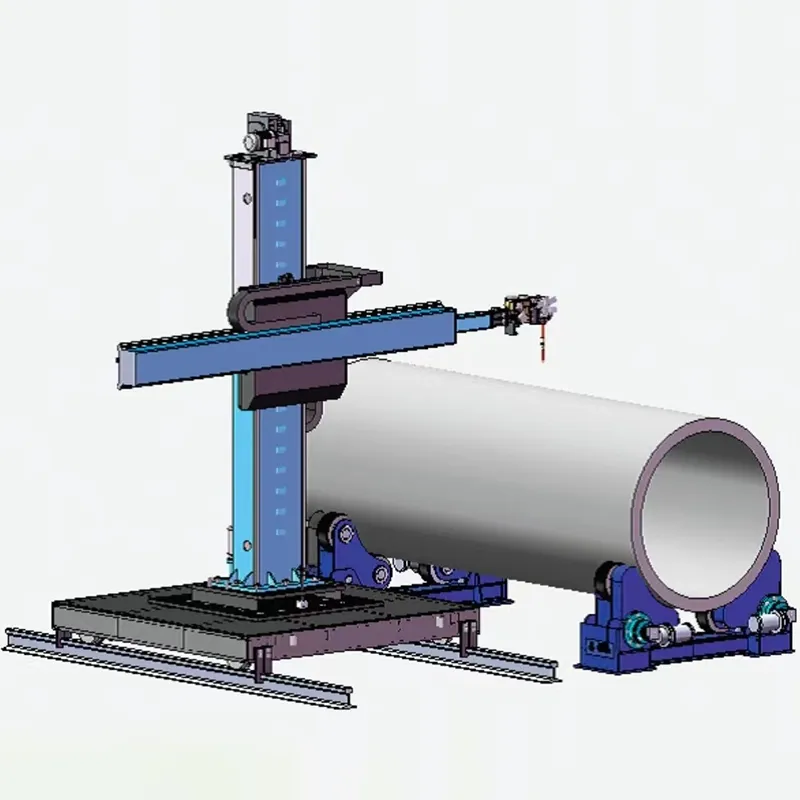
Сварочная колонна LCH4050
-
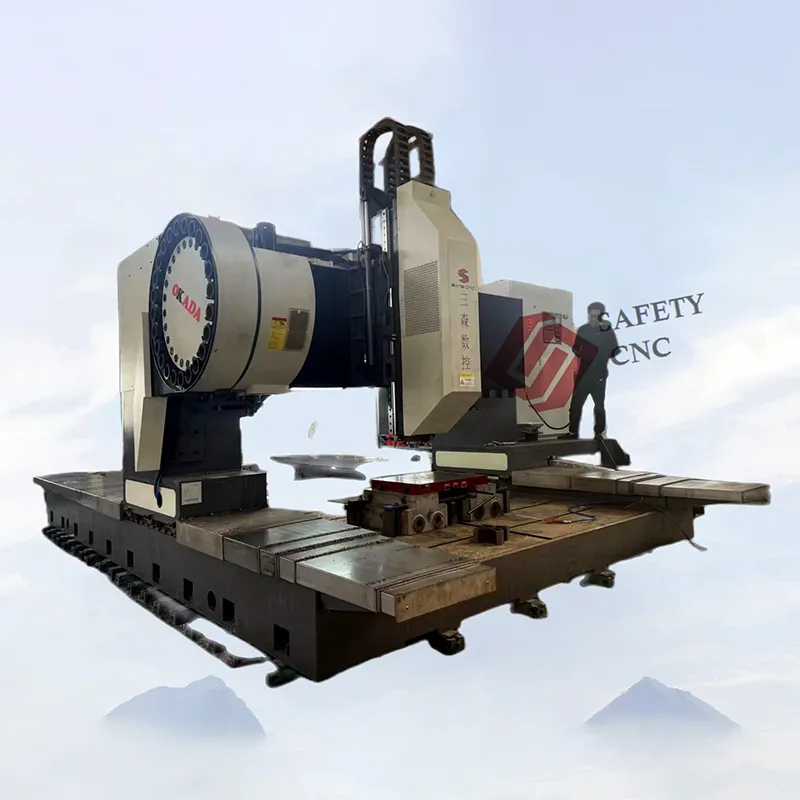
Сверлильно- фрезерный станок с магазином АЗИ GPMD2020
-
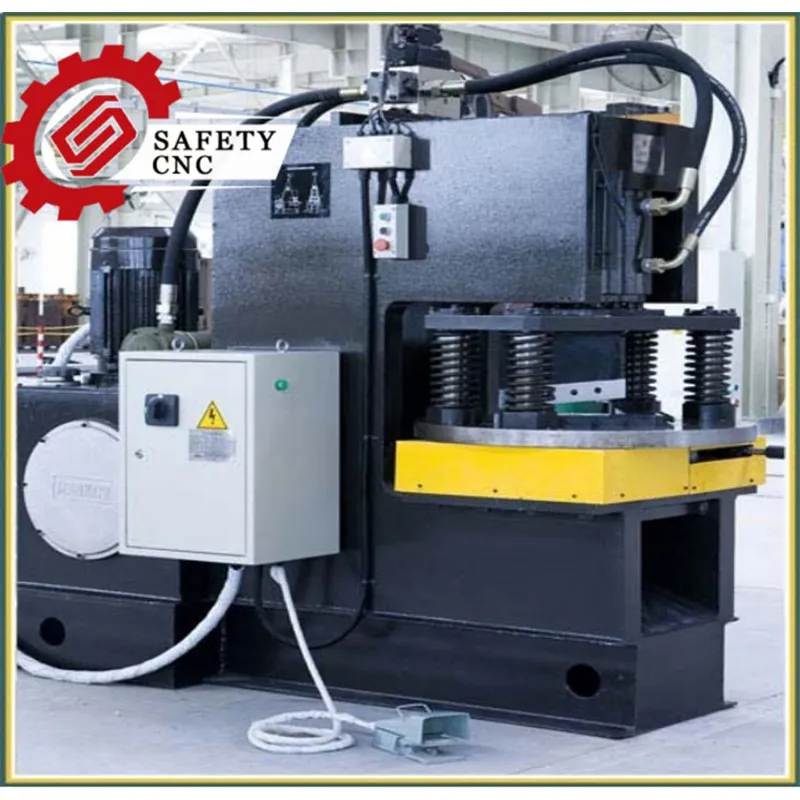
Гидравлический станок для обрезки уголков в электропередаче
-

Станок для фрезерования наружного края уголка
-
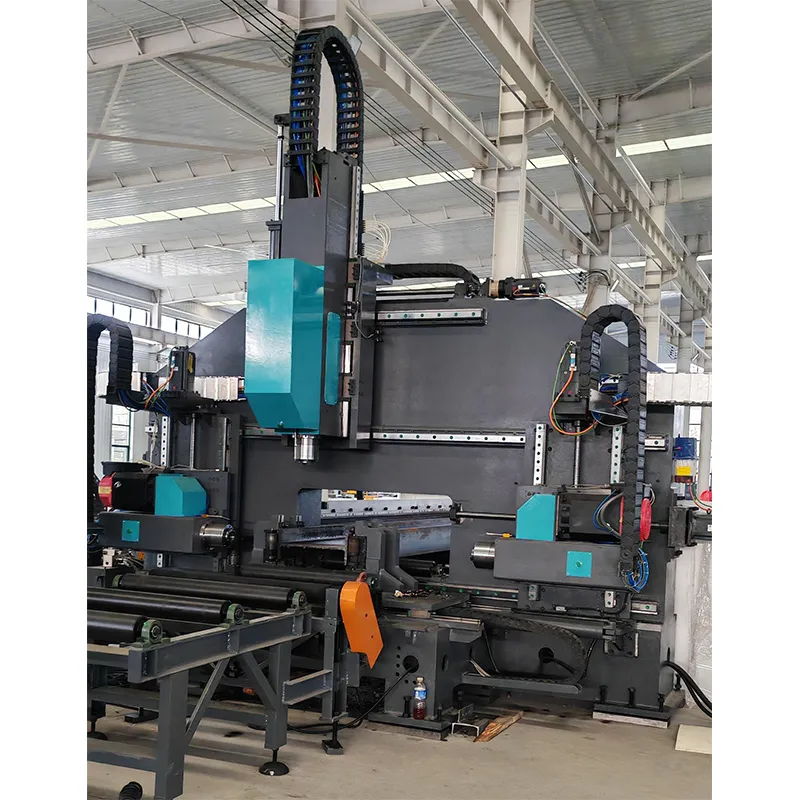
Трёхкоординальный сверлильный станок для двутавра. CBD700
-
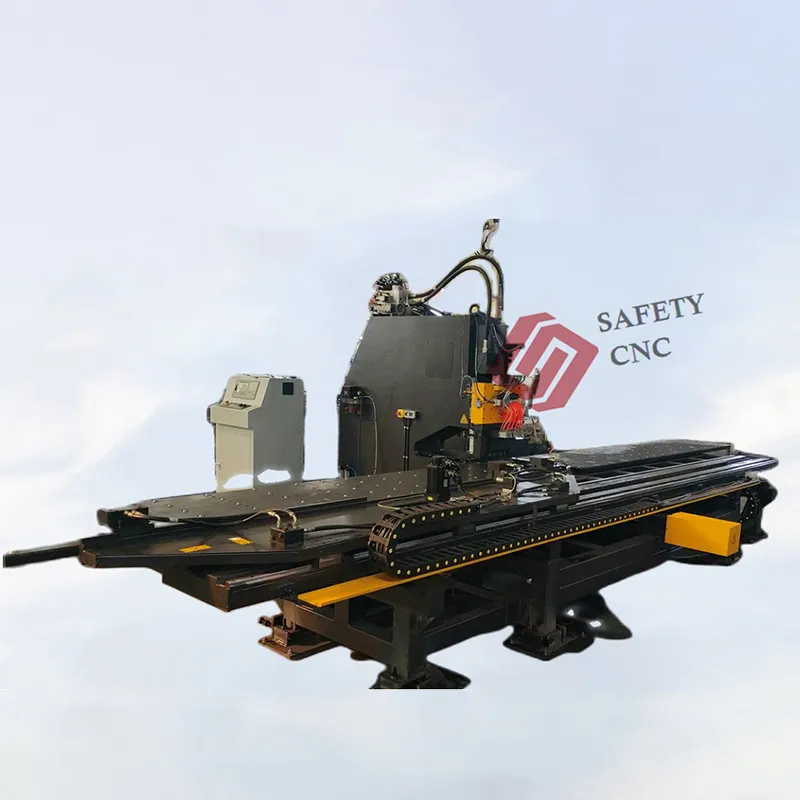
Дыропробивная производственная линия с ЧПУ серии PPM
-
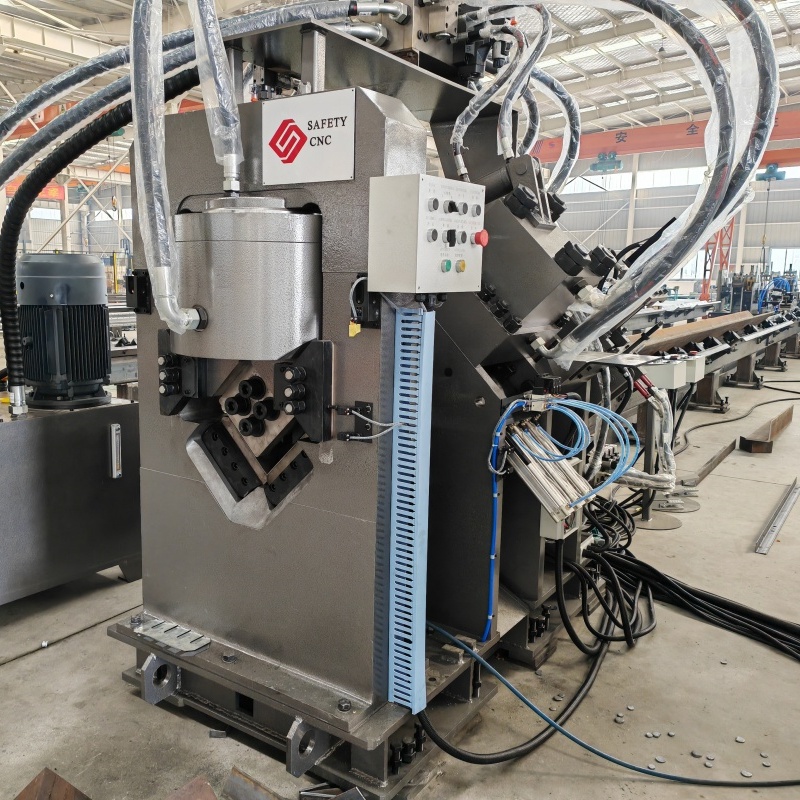
Линия пробивки, маркировки и резки уголка с ЧПУ, Модель: TBL1010, TBL1412, TBL2020
-
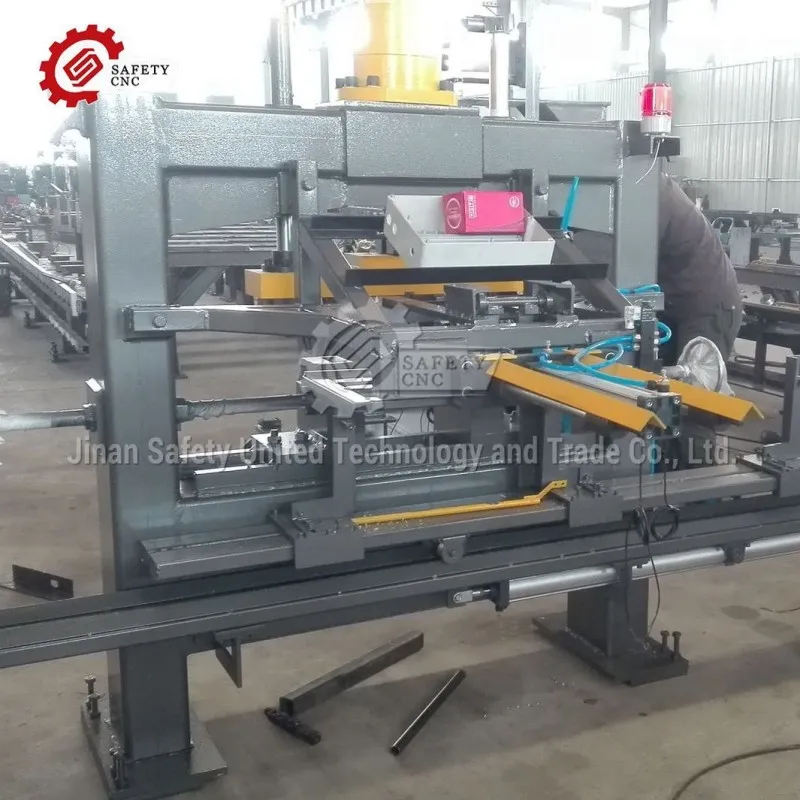
Машина для формирования обруча в электропередаче, BJ80/2, BG100, BG120
-
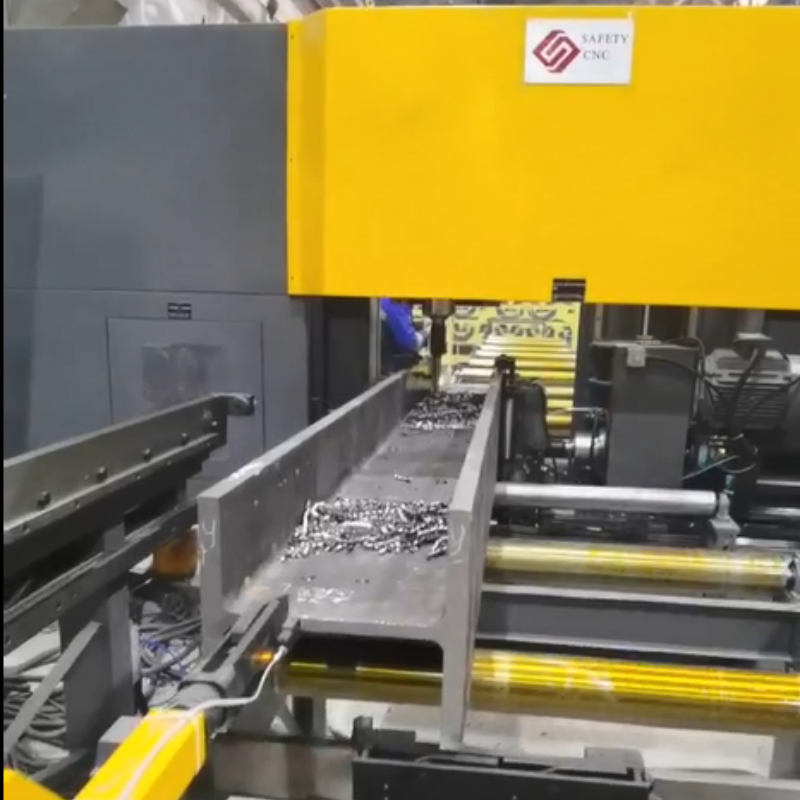
Трёхкоординалыный сверлильный станок, BHD1206A
-
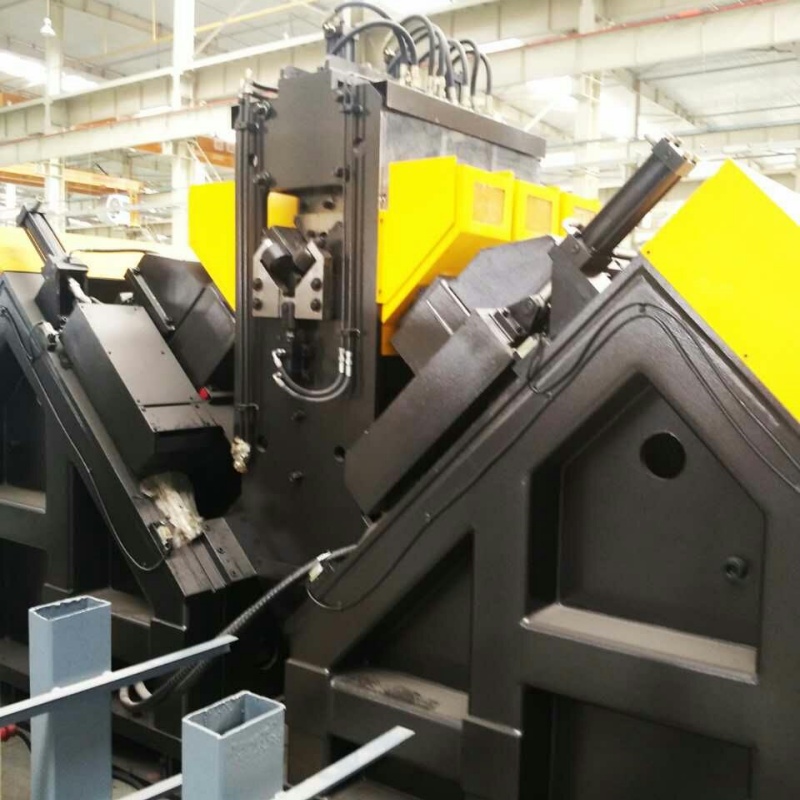
Линия сверления и резания уголка с ЧПУ, BL2532, BL3635
-
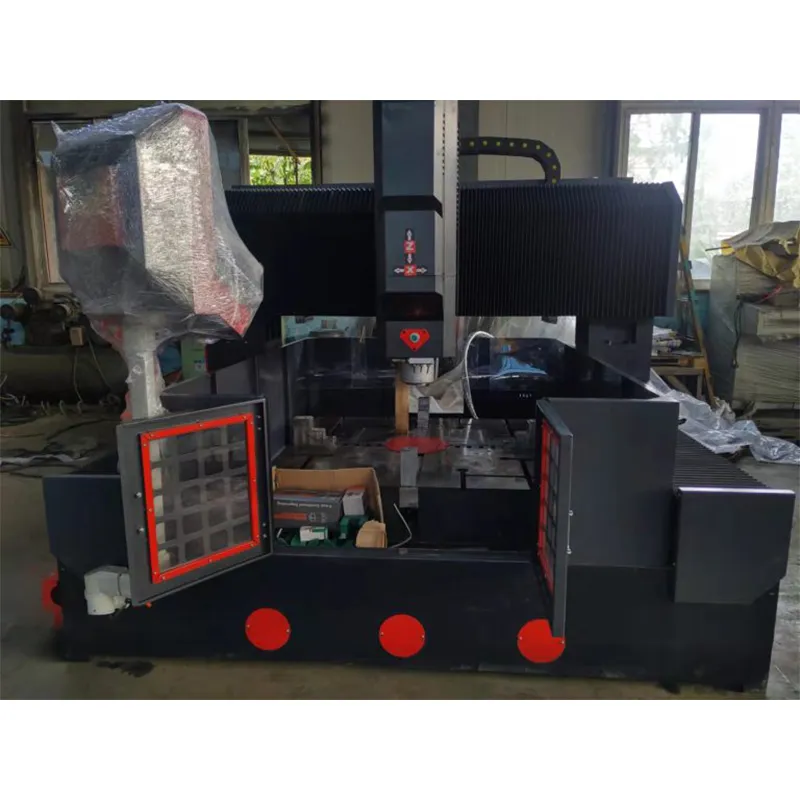
Портальный Сверлильно-фрезерный станок с гидравлическим патроном с ЧПУ. PHD1212
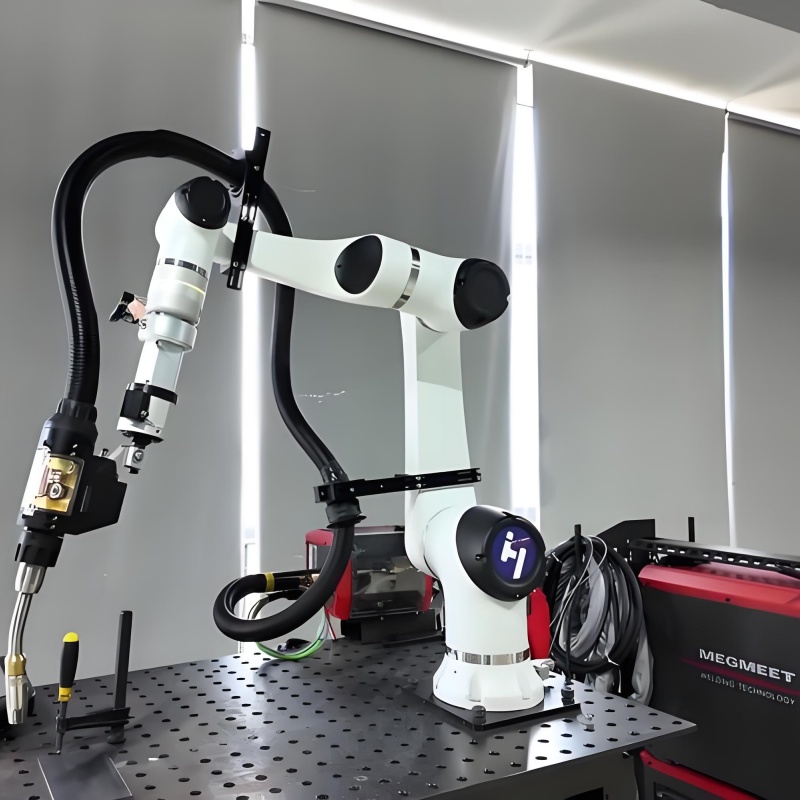
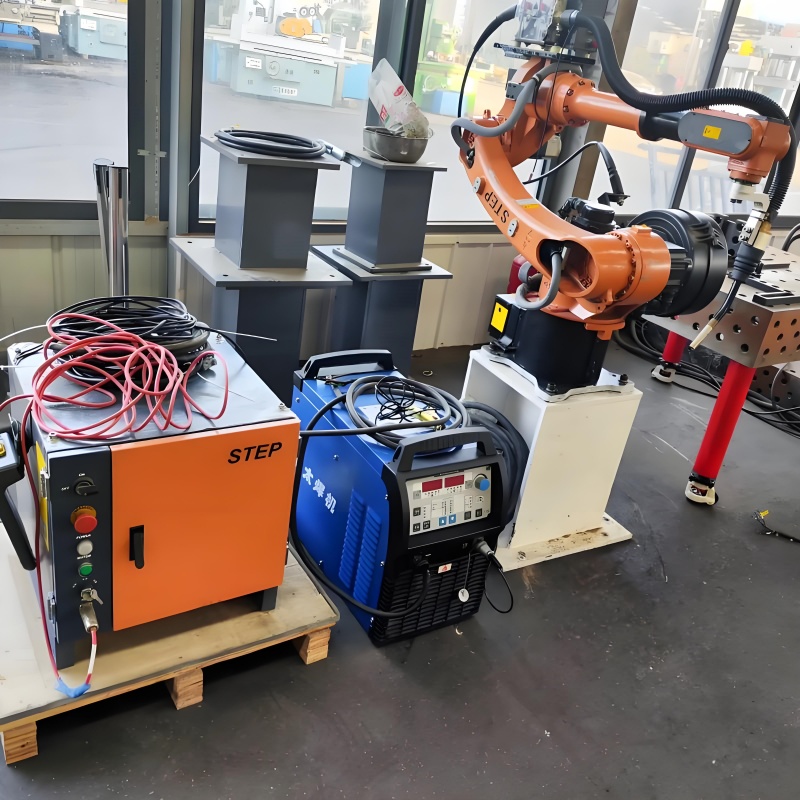
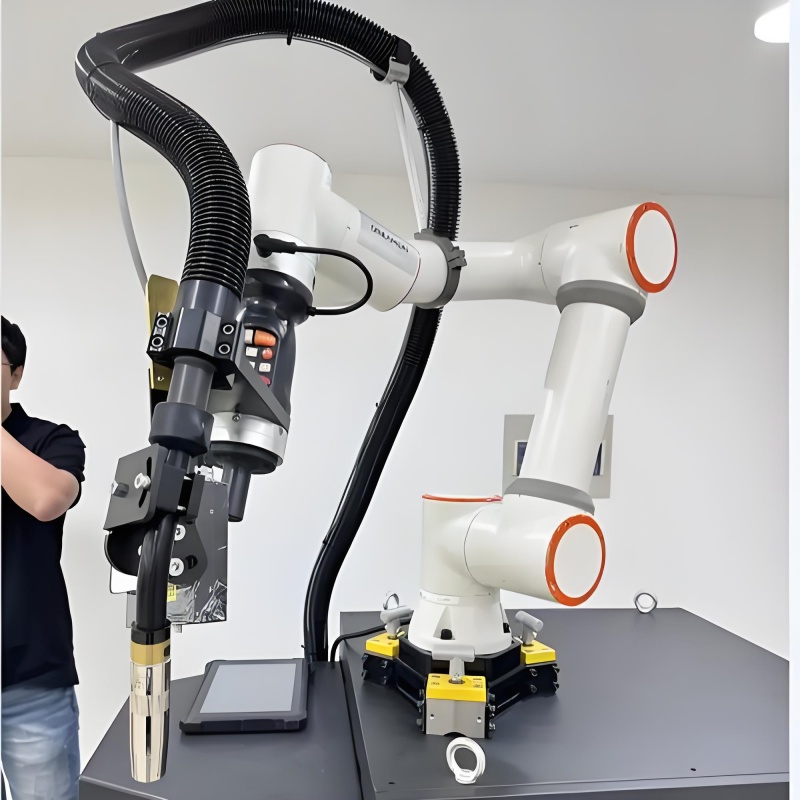
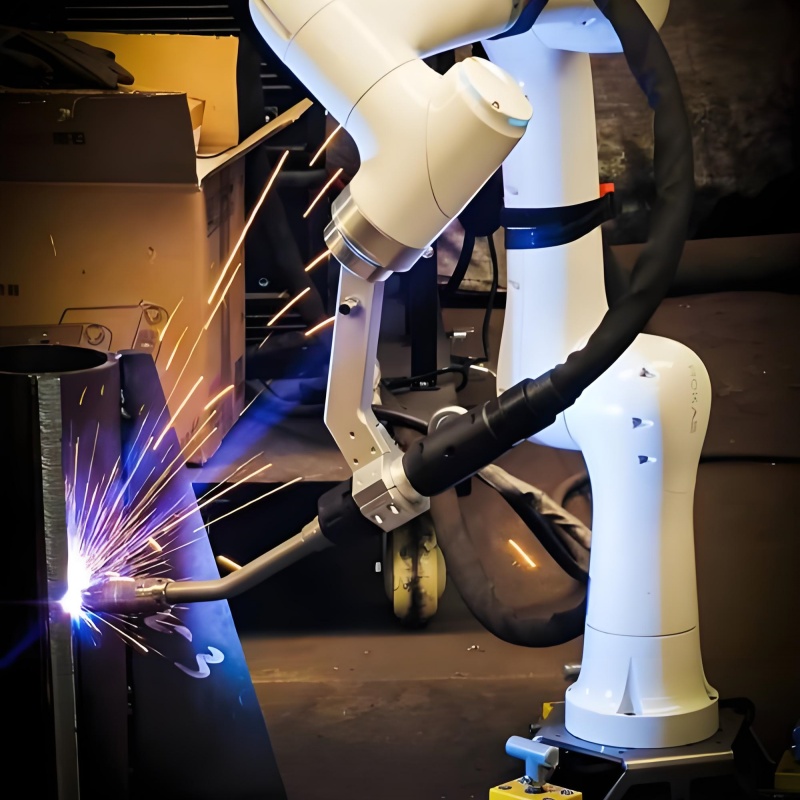
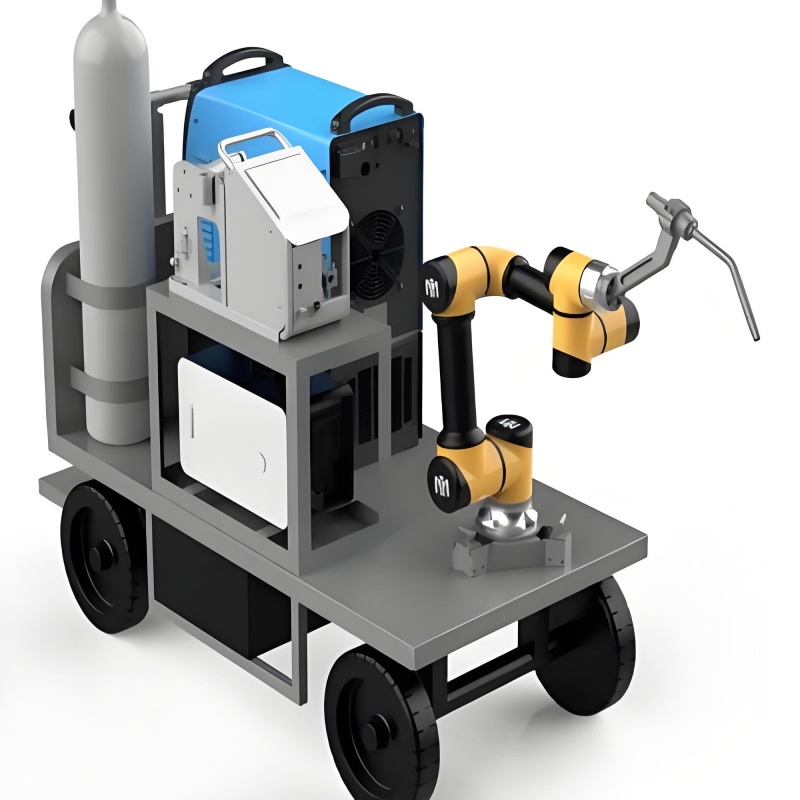
Коллаборативный сварочный робот, XC0907
Интеллектуальный коллаборативный сварочный робот, XC0907 I. Область применения:Легкий и удобный в управлении интеллектуальный коллаборативный сварочный робот для стальных конструкций в основном используется для мобильной сварки стальных элементов непосредственно на строительных площадках, св...
Описание
маркер
Интеллектуальный коллаборативный сварочный робот, XC0907
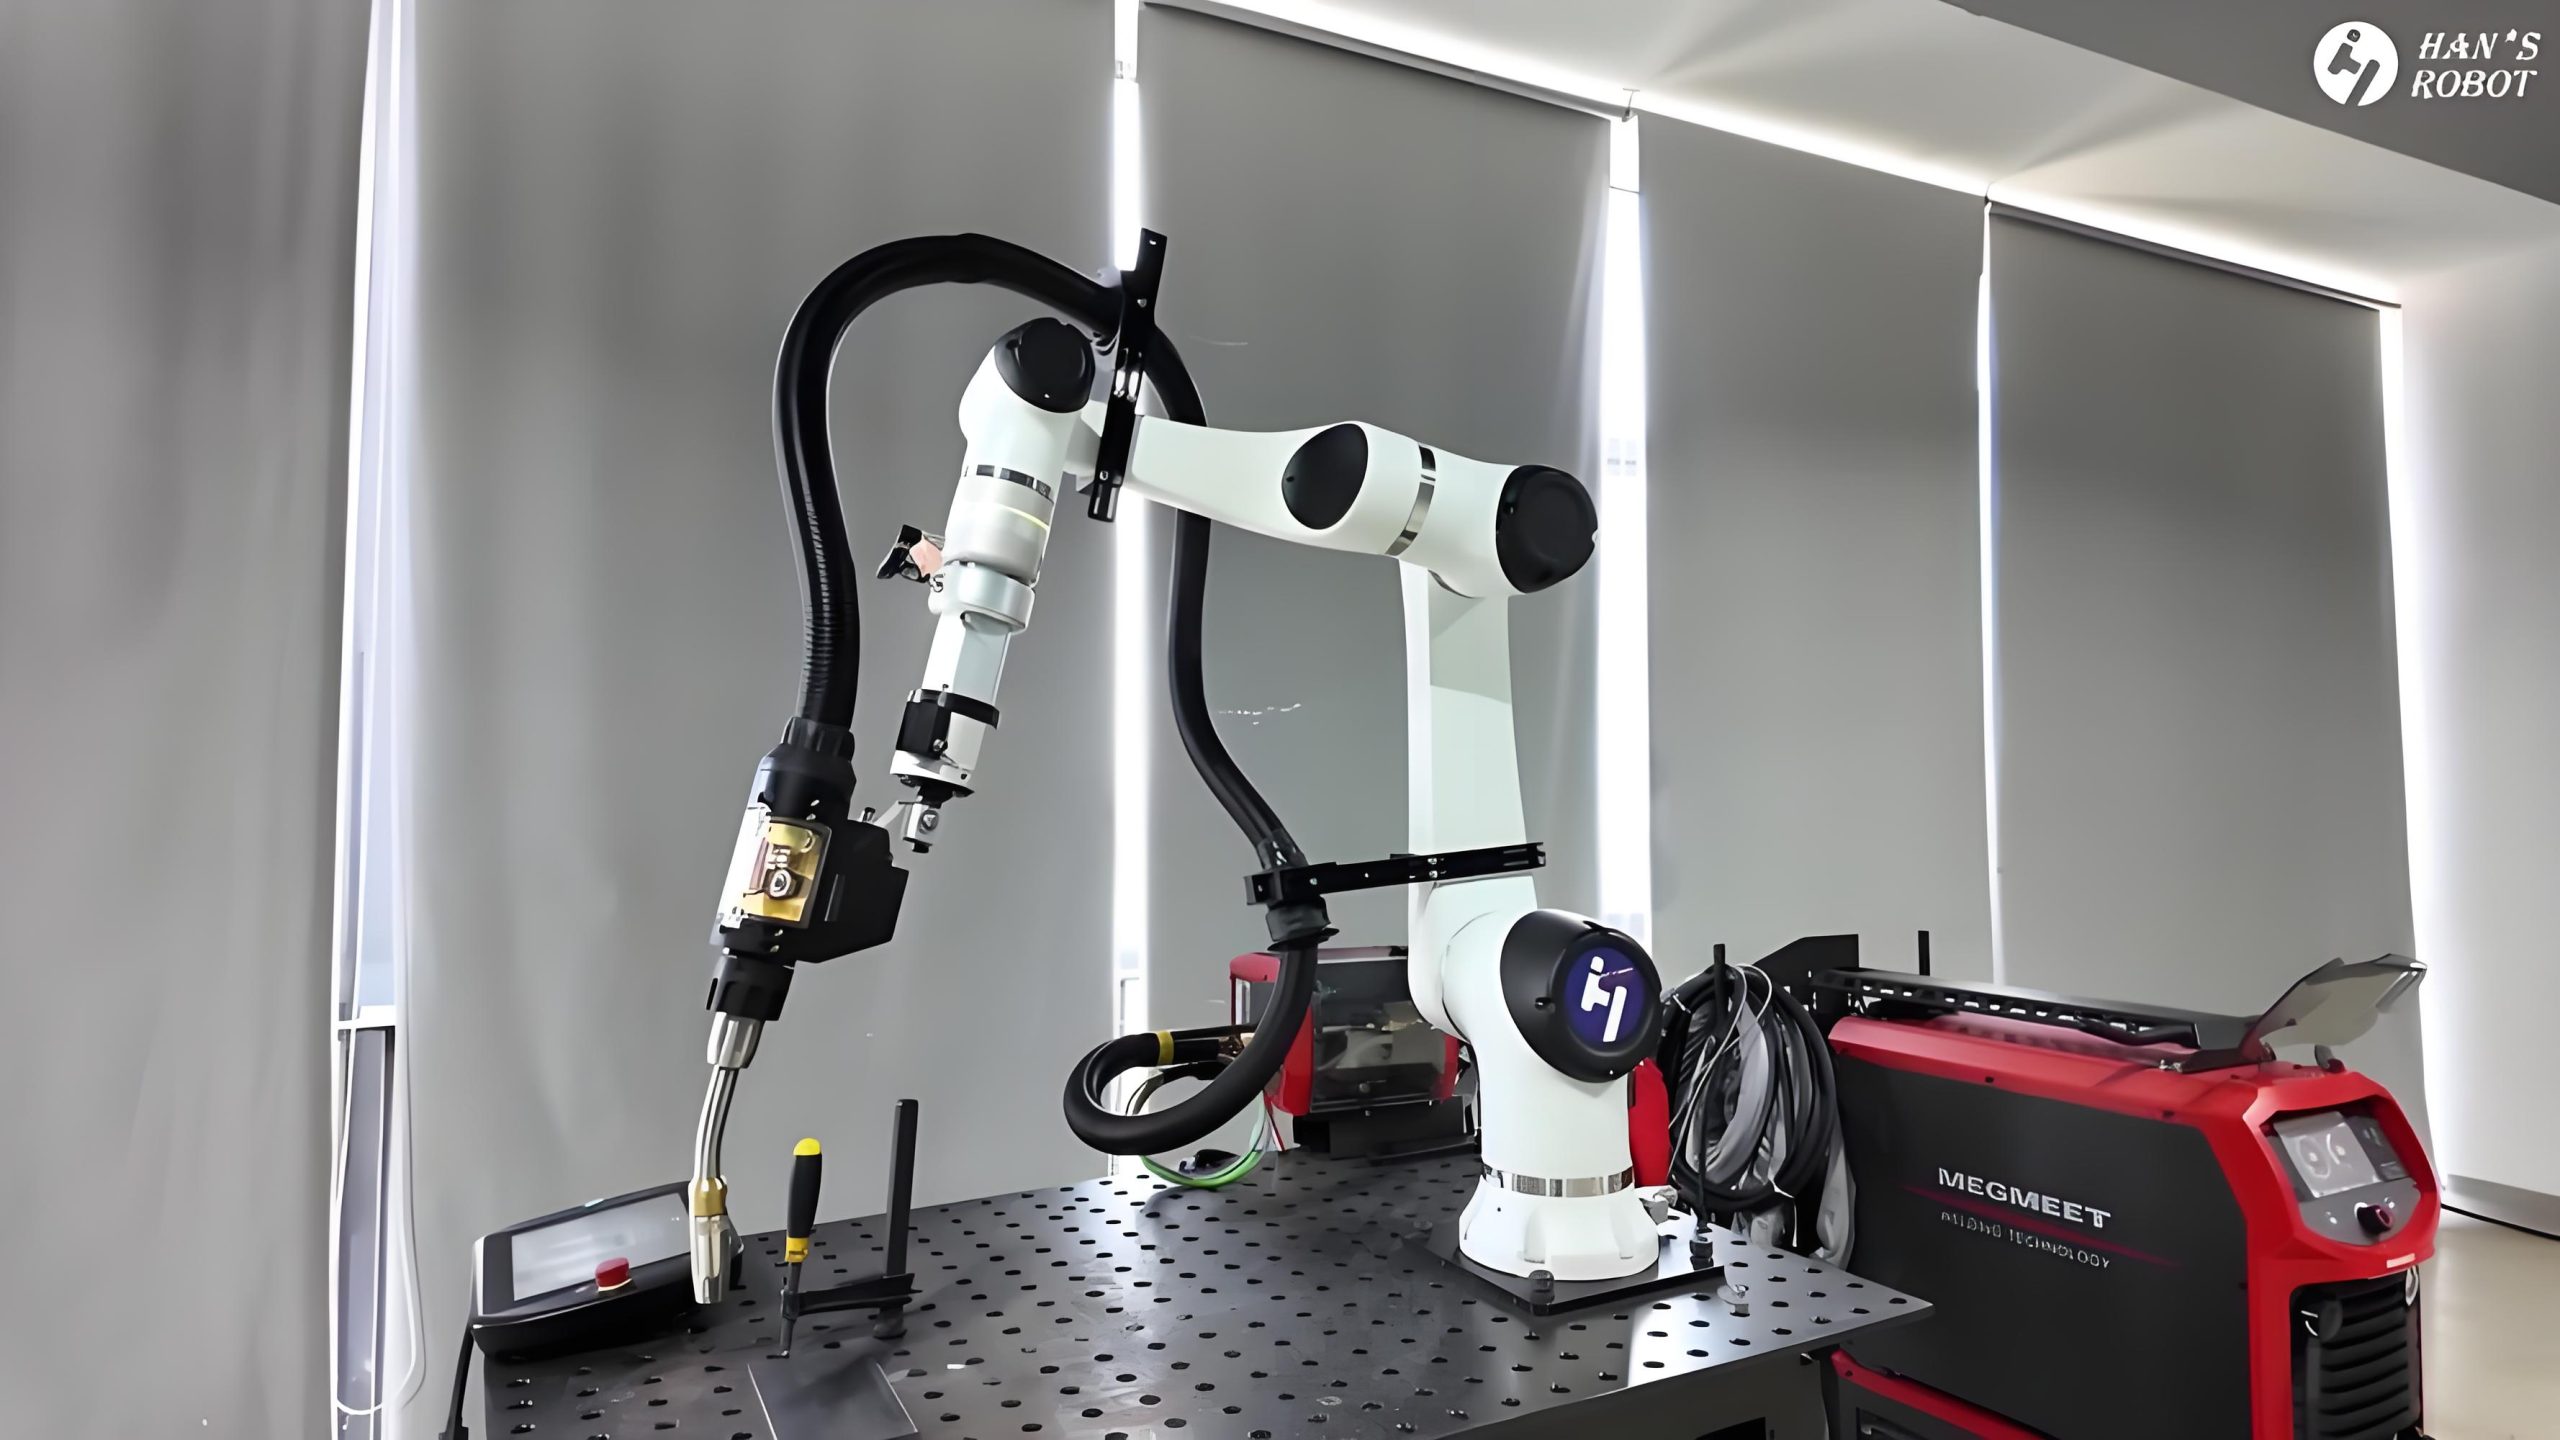
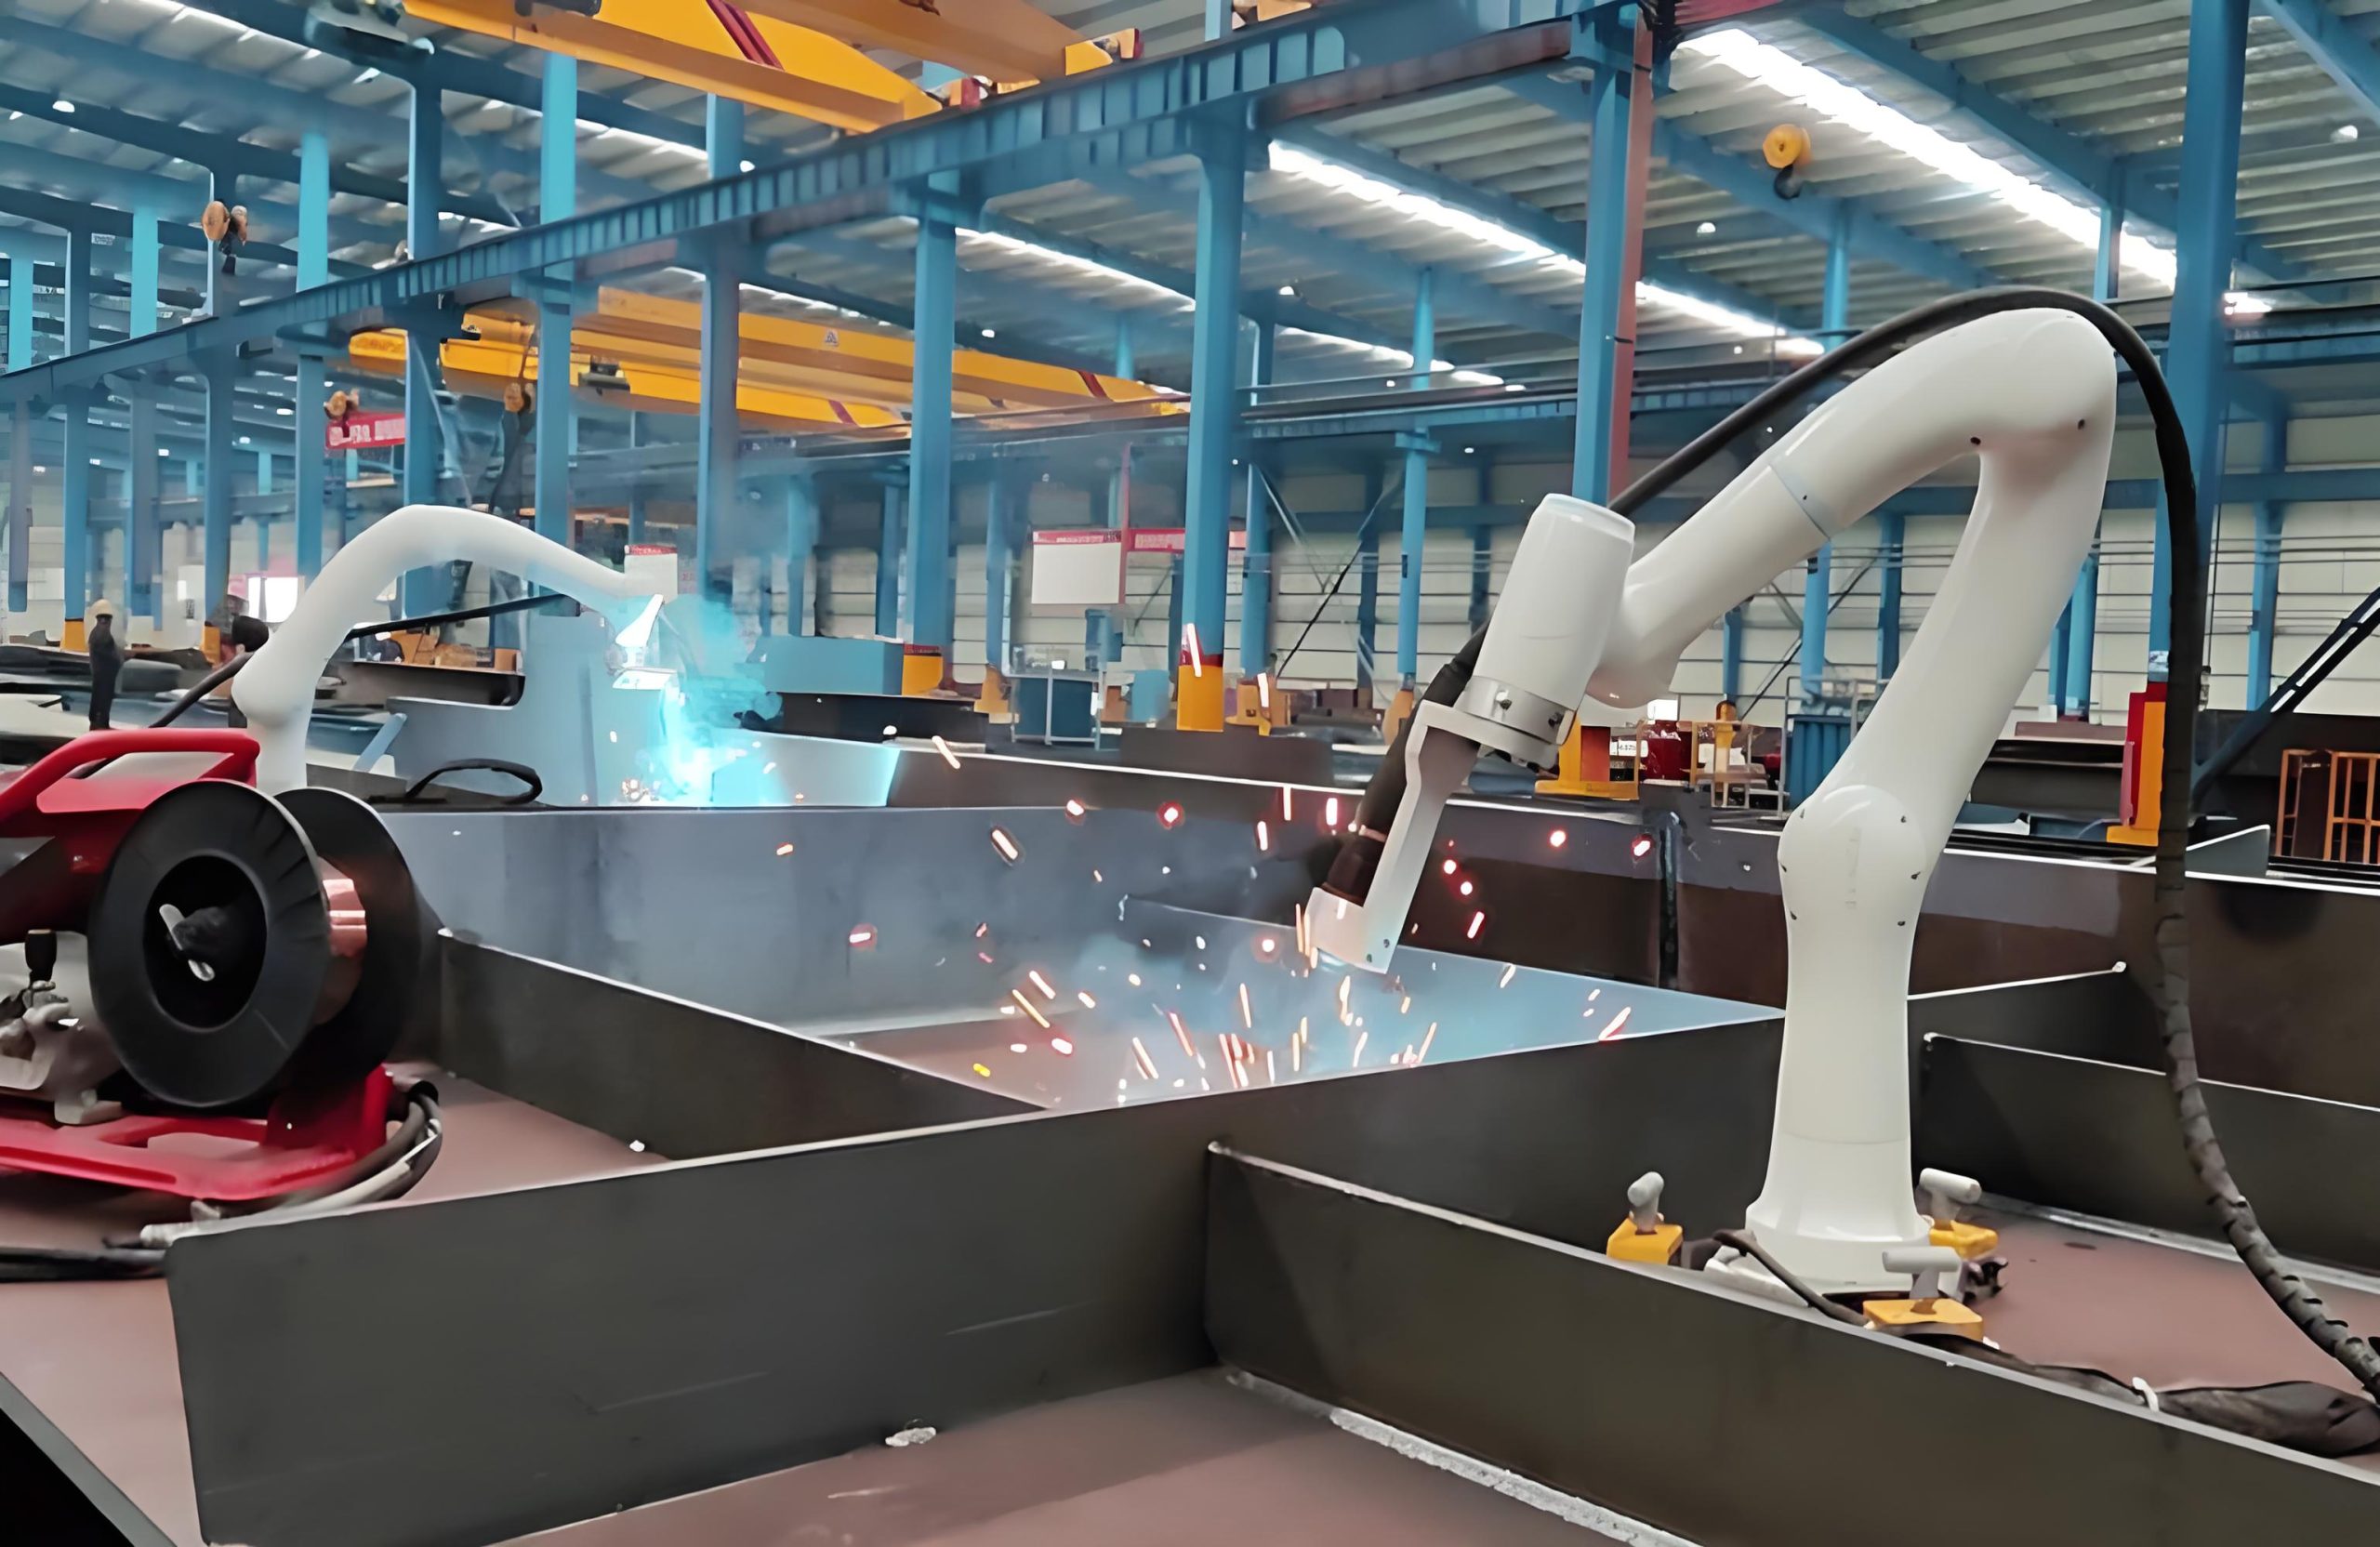
I. Область применения:
Легкий и удобный в управлении интеллектуальный коллаборативный сварочный робот для стальных конструкций в основном используется для мобильной сварки стальных элементов непосредственно на строительных площадках, сварки крупногабаритных неподвижных конструкций, а также для работы в узких и полузакрытых пространствах. Максимальная длина одного сварного шва составляет около 1 м.
II. Функциональные возможности:
Данный сварочный робот предназначен для решения задач автоматической, высокоэффективной и гибкой мобильной сварки стальных конструкций. Оборудование адаптировано к особенностям мелкосерийного производства, нестандартных заказных изделий, заготовок с невысокой точностью размеров, а также изделий различных типов и типоразмеров. Коллаборативный робот использует программирование методом ручного ведения, что значительно снижает сложность программирования и требования к квалификации оператора. Особенно заметные преимущества обеспечиваются при работе в условиях ограниченного пространства: пространственное положение робота может гибко изменяться в соответствии с условиями сварки.
2.1 Типы сварных швов: горизонтальный угловой шов, вертикальный угловой шов, сварка в нижнем положении, сварка горизонтальных швов на вертикальной плоскости, сварка вертикальных швов, прямолинейные, дуговые швы, сварка с обходом угла, прерывистая и непрерывная сварка. При выполнении соответствующих условий возможна многослойная многопроходная сварка.
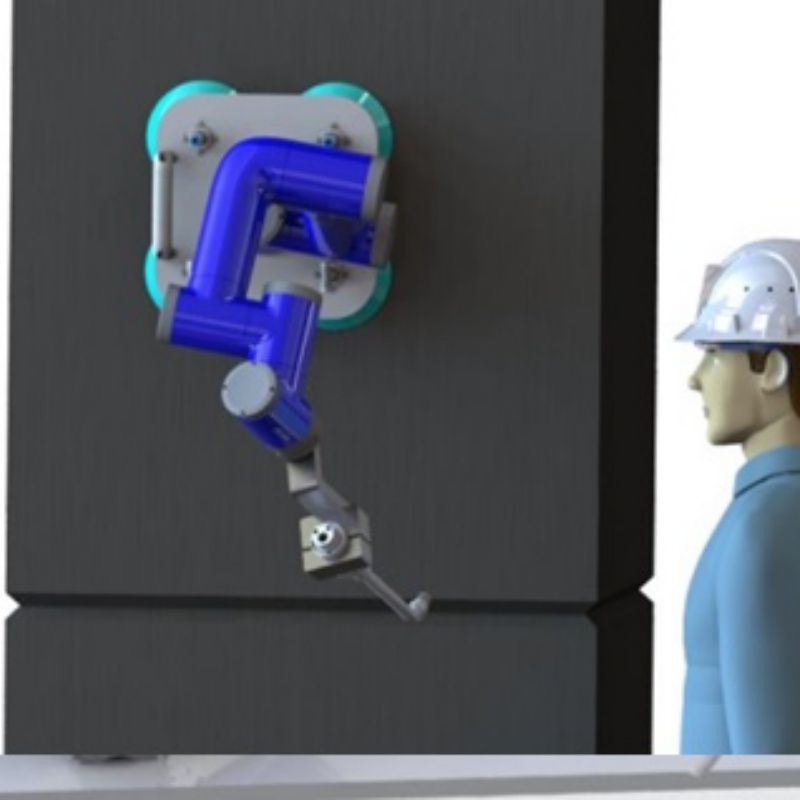
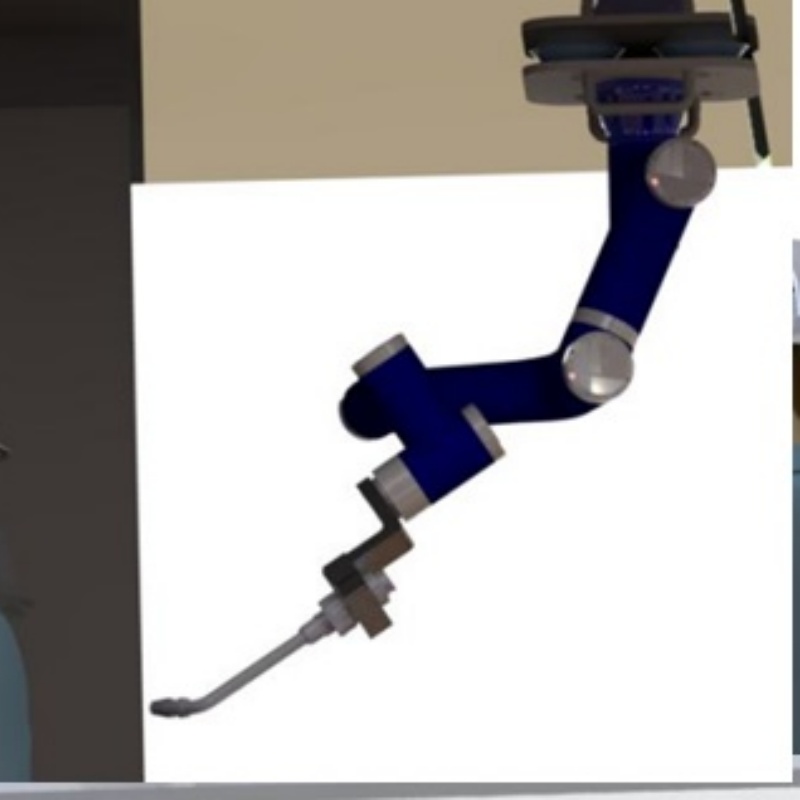
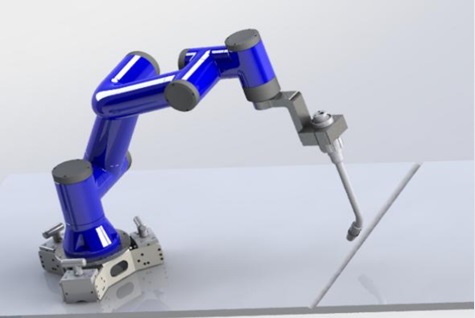
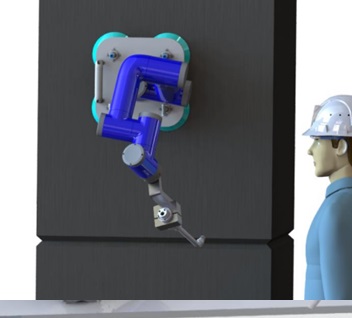
2.2 ★ Режим работы: роботизированный манипулятор может быть установлен под любым углом (вертикально, на боку, в перевернутом положении) и фиксируется на поверхности конструкции или другого устройства. Оператор вручную позиционирует горелку по шву, после чего робот выполняет автоматическую сварку;
2.3 Преимущества продукции
Шестиосевой робот, мобильный, с полным набором функций, простым программированием и эксплуатацией, цифровым управлением сварочными процессами, стабильным и надёжным качеством сварки. Прост и удобен в эксплуатации: один человек может одновременно управлять несколькими роботами.
★ Простота эксплуатации, экономия трудозатрат: компьютер или планшет подключаются к веб-приложению (WebAPP); интуитивно понятный интерфейс на китайском языке с пошаговыми инструкциями; программирование методом ручного ведения без использования традиционного пульта обучения; полностью сенсорное управление. Обычный рабочий может приступить к работе после краткосрочного обучения.
★ Автоматическое управление сварочным процессом: через человеко-машинный интерфейс система создает и оптимизирует базу данных сварочных процессов, что значительно снижает требования к техническим знаниям и навыкам оператора, позволяя частично заменить квалифицированных сварщиков.
III. Основные компоненты и внешний вид:
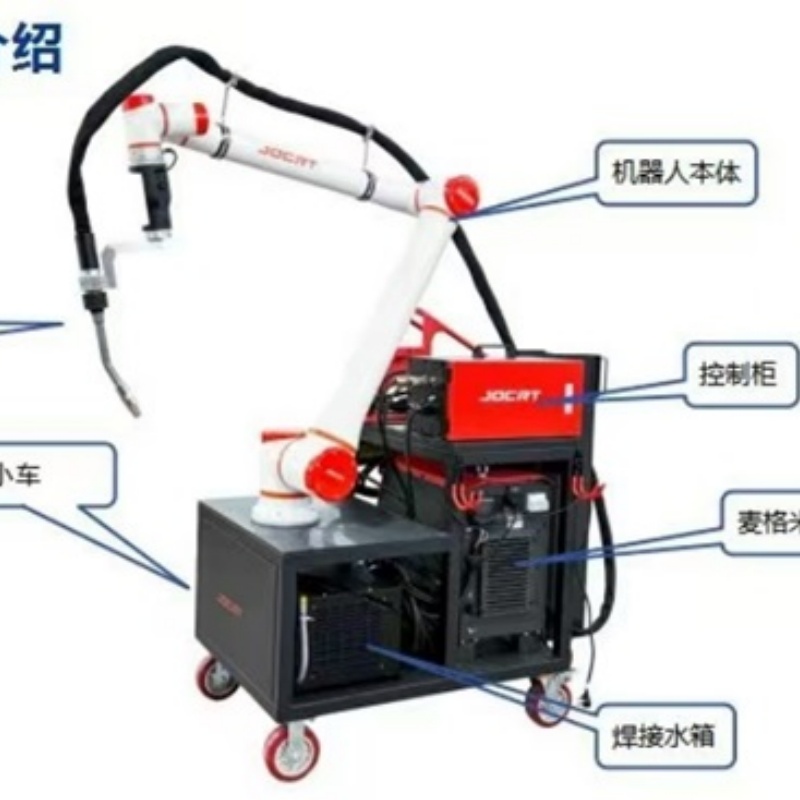
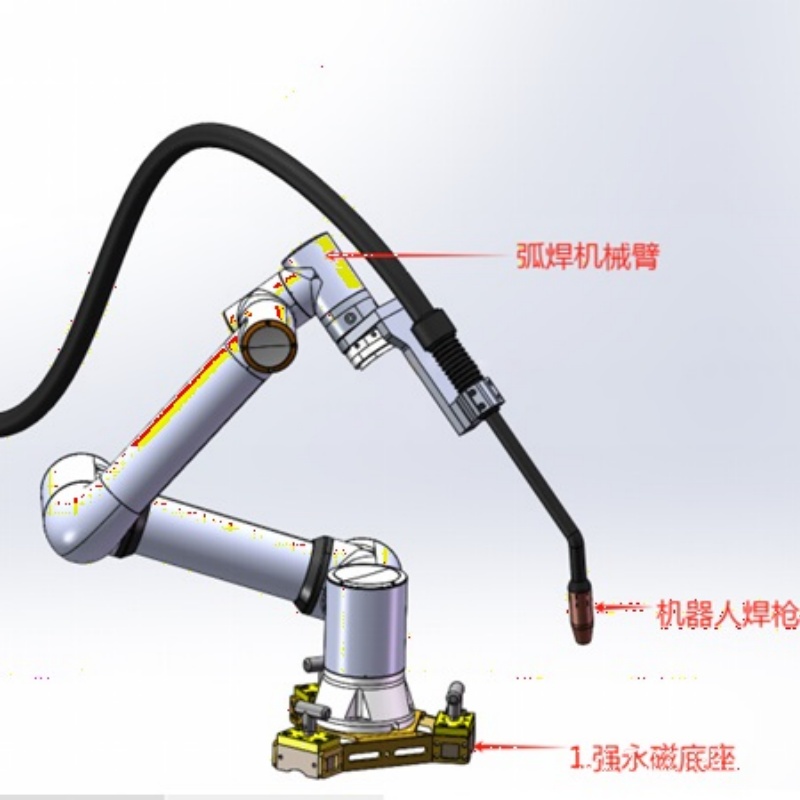
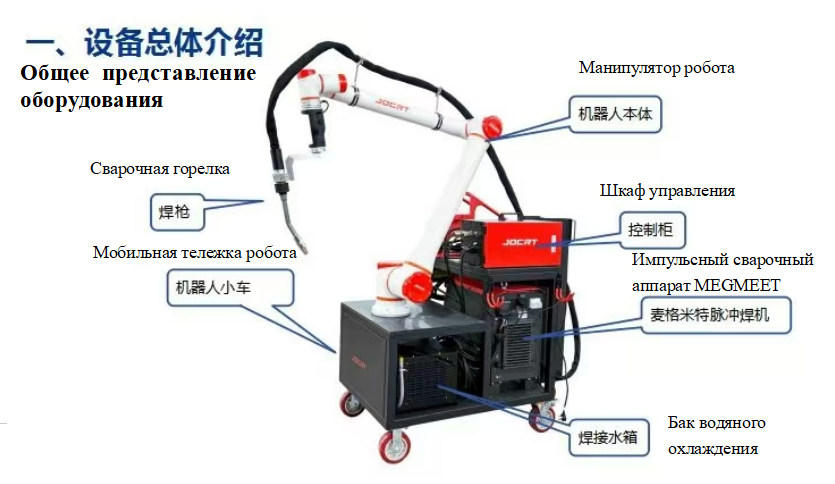
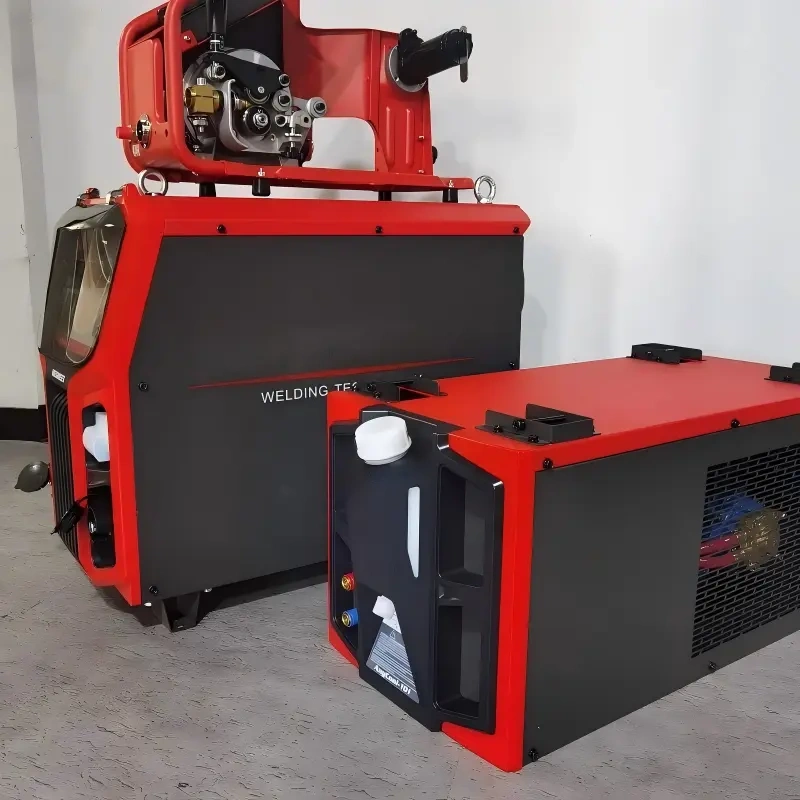
3.1 Роботизированный сварочный комплекс «легкий и удобный интеллектуальный коллаборативный сварочный робот для стальных конструкций»: в основном состоит из сварочной горелки, сварочного аппарата, механизма подачи проволоки, бака системы охлаждения, источника сварочного тока и роботизированного модуля.
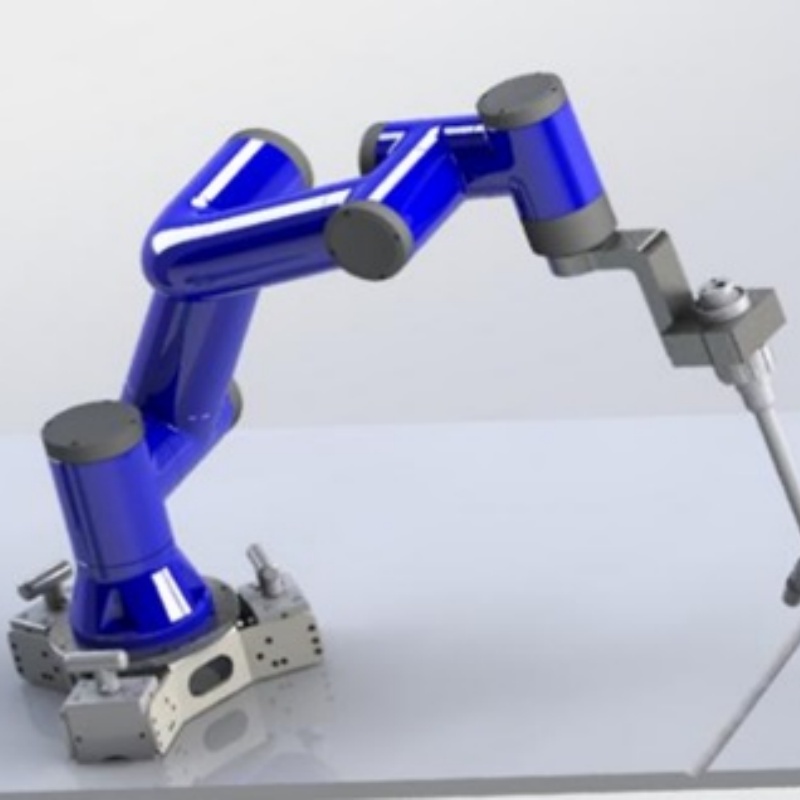
Роботизированный модуль: включает роботизированный манипулятор, сварочную горелку, крепежное устройство и т.д. Крепежное устройство представляет собой магнитное крепёжное основание (опционально доступно присосочное крепление. Оно имеет простую конструкцию, удобно в эксплуатации при вертикальной установке и требует небольшой площади для закрепления; может устанавливаться под любым углом: вертикально, на боку, в перевернутом положении.
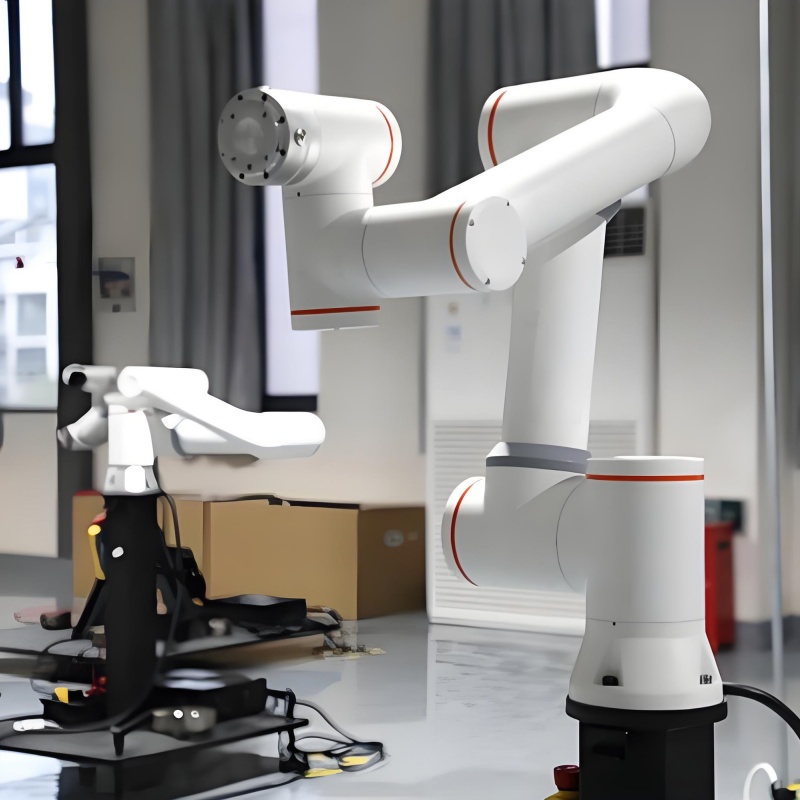
3.2 Внешний вид робота показан на рисунке ниже.
3.3 Технические характеристики манипулятора и схема модуля приведены ниже.
| XC0907-A/XC0907-AW | ||||
| Параметры манипулятора | Макс. рабочий радиус Max Armspan | 1077 мм | ||
| Нагрузка Payload | 7 кг | |||
| Точность повторного позициониро-
вания Repeat Positioning |
±0,02 мм | |||
| Шина управления/Частота
ControlBus/Freq |
EtherCAT / 1 кГц | |||
| Номинальная мощность Rated power | 260 Вт | |||
| Диапазон рабочих температур Temp | -5~55°C | |||
| Рабочая влажность Hum | 5%~90%RH, без конденсации
(non-condensing) |
|||
| Способ установки Installation mode | Установка под любым углом
(Arbitrary angle) |
|||
| Степень защиты Protection Degree | IP65 | |||
| Вес Weight | 21 кг | |||
| Уровень шума Noise level | ≤ 60 дБ | |||
| Рабочий порт
Tool Port |
Порт ввода/вывода I/O Port | 1 канал питания24 В / 1 A;
2 канала DI; 2 канала DO; 2 канала AI |
||
| COM-порт COM Port | 1 канал питания 24 В / 1 A;
1 канал RS485; 1 канал EtherCAT |
|||
| Параметры движения шарниров | Диапазон движения
Motion Range |
J1 | -360°~360° | |
| J2 | -360°~360° | |||
| J3 | -165°~165° | |||
| J4 | -360°~360° | |||
| J5 | -360°~360° | |||
| J6 | -360°~360° | |||
| Максимальная скорость
Max Speed |
J1 | 210°/s | ||
| J2 | 210°/s | |||
| J3 | 210°/s | |||
| J4 | 360°/s | |||
| J5 | 360°/s | |||
| J6 | 360°/s | |||
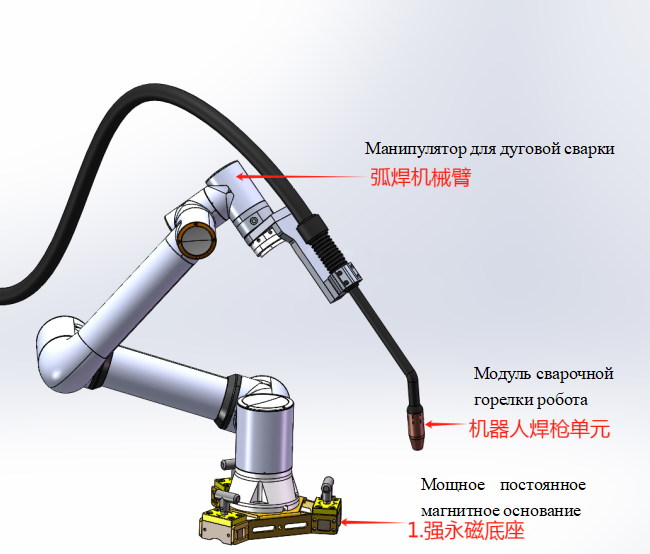
IV. Способы установки и применения:
4.1 Вертикальная установка (с магнитным крепёжным основанием):
4.2 Боковая установка (с магнитным крепёжным основанием):
4.3 Установка в перевернутом положении (с магнитным крепёжным основанием):
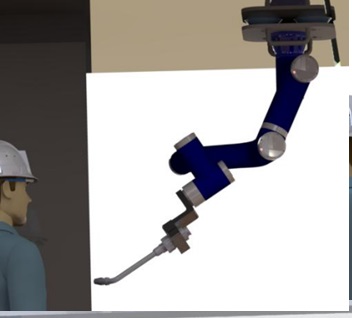
4.4 Схема конфигурации:
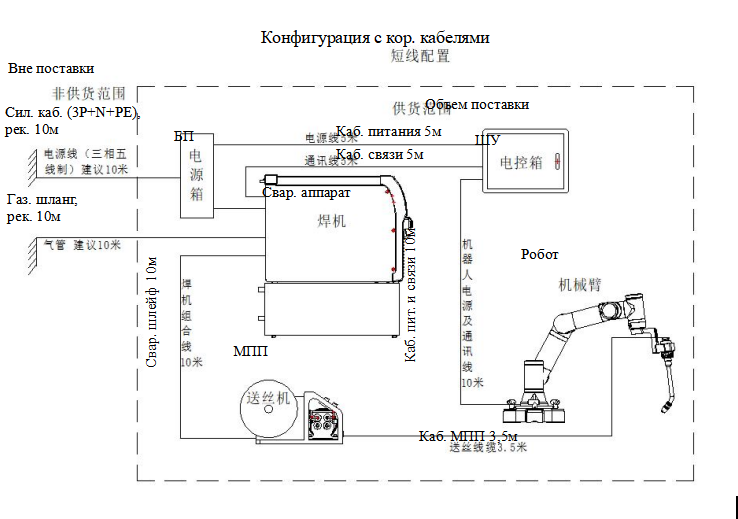
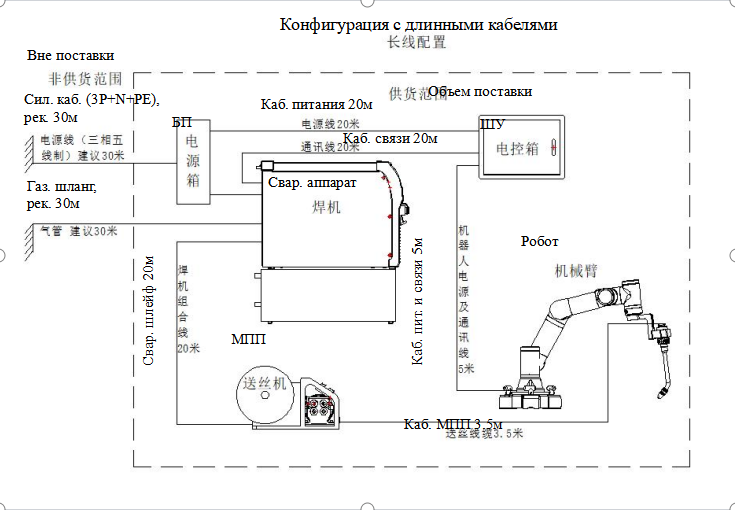
- Основные технические характеристики и интерфейс управления
| Наименование | Технические параметры | Примечание | |
| 1 | Габариты оборудования:
Д х Ш х В (мм) |
Размер упаковки: 1100x1100 мм
Размер плоскости магнитного основания: 400x400 мм |
|
| 2 | Вес оборудования (кг) | Общий вес ≤ 200 кг
★ Общий вес манипулятора с магнитным основанием ≤ 25 кг |
|
| 3 | Способ установки манипулятора | ★ Возможна вертикальная, боковая и перевернутая установка; адаптивное силовое управление манипулятором | |
| 4 | Сварочная горелка | С водяным охлаждением, ★ Угол наклона горелки регулируется на 180 градусов | |
| 5 | Тип сварки | ★ Сварка в защитных газах (CO2/смесь газов), ★ Универсальное использование сплошной и порошковой проволоки | |
| 6 | Поддерживаемые типы сварных швов | ★ Горизонтальные и вертикальные угловые швы; сварка в нижнем, горизонтальном, вертикальном и потолочном положениях; прямолинейные, круговые, угловые обходные и прерывистые швы; при соблюдении условий применения возможна многослойная и многопроходная сварка | |
| 7 | Характеристики сварочного аппарата | 500А (выбирается в зависимости от толщины листа) | |
| 8 | Характеристики манипулятора | 6-осевой коллаборативный манипулятор:
Рабочий радиус: 1000 мм Точность повторного позиционирования: ±0.05 мм |
Модель и параметры манипулятора коррек-
тируются в соответст- вии с требованиями к сварке |
| 9 | Способ программирования | Позиционирование шва методом ручного ведения, взаимодействие через ЧМИ, программирование без написания кода | |
| 10 | Программное обеспечение и технология | ★ Управление процессами сварки: поддержка настройки, изменения, вызова и сохранения сварочных параметров
★Производственные операции: пошаговое меню с инструкциями, работа в соответствии с ЧМИ; эффективное програ- ммирование в режиме взаимодействия человека и машины (см. прилагаемый рисунок). |
- Порядок эксплуатации оборудования
(1) Переместить (с помощью крана или вручную) интеллектуальный коллаборативный сварочный робот в рабочую зону, подключить электропитание и источник защитного газа;
(2) Вручную поднять роботизированный манипулятор и перенести его в рабочую зону. После надежной установки включить переключатель магнитного крепления для фиксации манипулятора;
(3) В соответствии с расположением сварного шва на заготовке выполнить программирование методом ручного ведения (максимум 20 швов за один цикл программирования), осуществить выбор сохраненного сварочного режима или его корректировку;
(4) После завершения программирования выполнить тестовый прогон программы движений робота для проверки;
(5) После успешного тестового прогона запустить источник сварочного тока для фактической сварки заготовки;
(6) После завершения сварки заготовки повторить вышеуказанные шаги для сварки следующей заготовки.
VII. Перечень комплектации
| Позиция | Наименование | Описание | Кол-во | Примечание |
| Сварочная система | Сварочный аппарат | MEGMEET | 1 компл. | Ehave2 CM500 MJC, кабели в комплекте – 4 м |
| Механизм подачи проволоки | MEGMEET | 1 компл. | ||
| Сварочная горелка | Quanqiu | 1 компл. | Горелка с водяным охлаждением GLW500I, японский тип, в комплекте 4 м | |
| Сварочный робот |
JOCRT |
Рабочий радиус 1 м | 1 компл. | XC0907 |
| Система охлаждения | JOCRT | бак системы охлаждения | 1 шт. | 12 л |
| Магнитное основание | JOCRT | 1 компл. | Синий | |
| Система электроуправления | Электрическое управление, электрические компоненты, кабели и трубопроводы | 1 компл. | ||
|
Система программного обеспечения |
Промышленный панельный компьютер | 1 компл. | ||
| Программная система для лёгкой интеллектуальной сварки | Версия v2.4e | 1 компл. | ||
| Послепродажное обслуживание | Облачное сопровождение ПО | Дистанционное техническое обслуживание в реальном времени, автоматическое обновление ПО | 1 компл. | Бесплатное обслуживание |
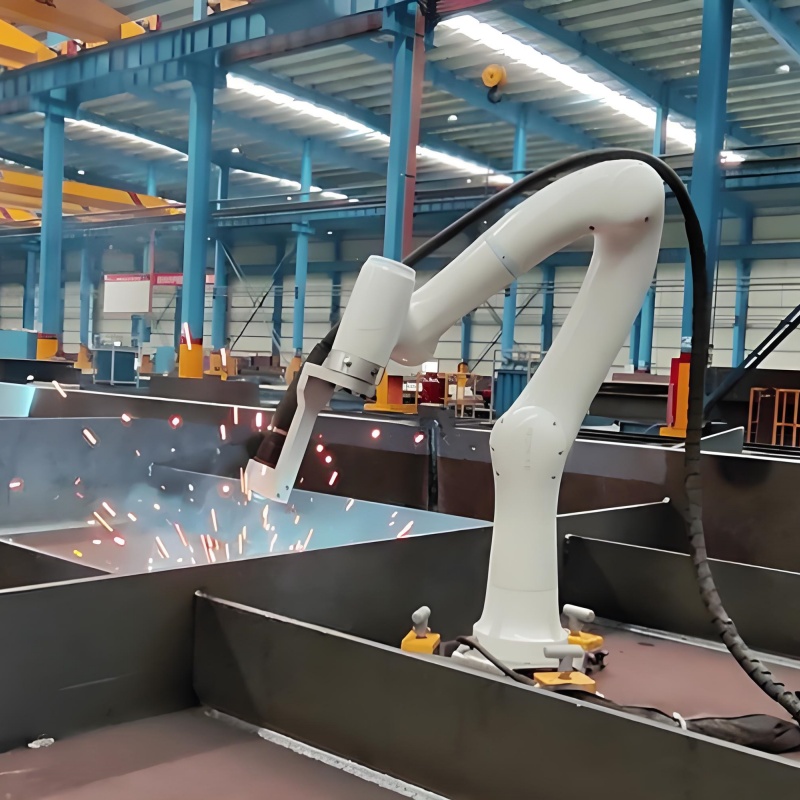
Фотографии продукции и мастерской:

связаться с нами
Сопутствующие популярные продукты
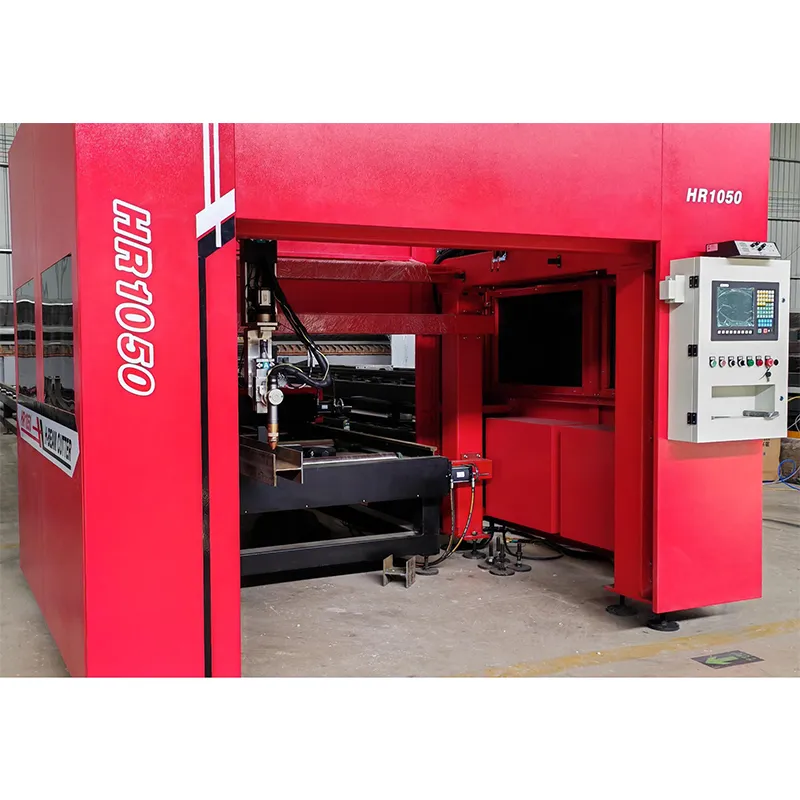
8 – Осевая Интегрированный Плазменный станок для сверления и резки двутавра с ЧПУ, HR1050
Классификация:8 – Осевая Интегрированный Плазменный станок для сверления и резки двутавра с ЧПУ, HR1050
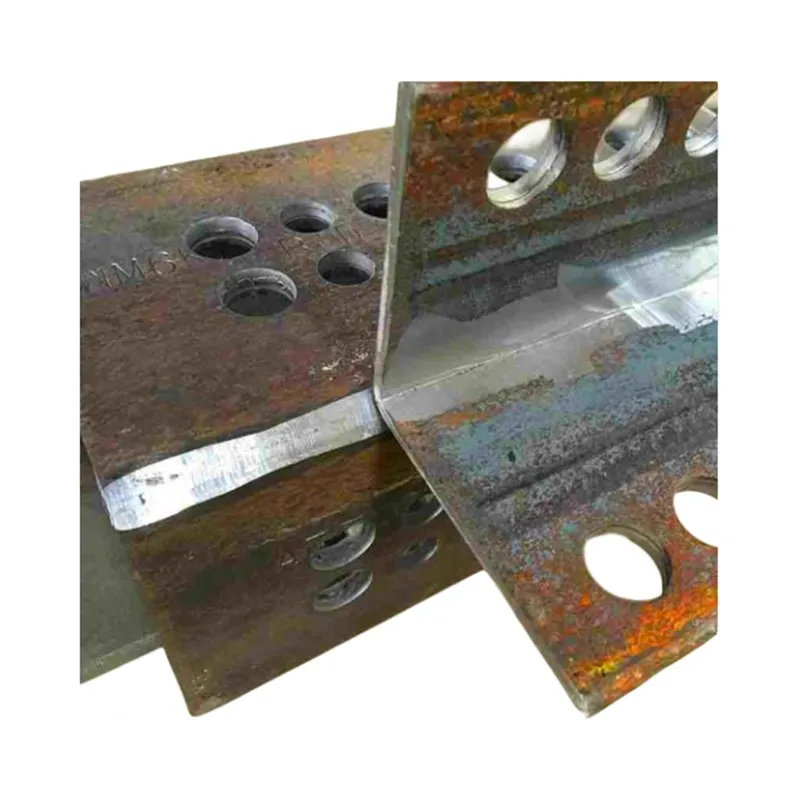
Фрезерный станок для наружного края уголка
Классификация:Фрезерный станок для наружного края уголка
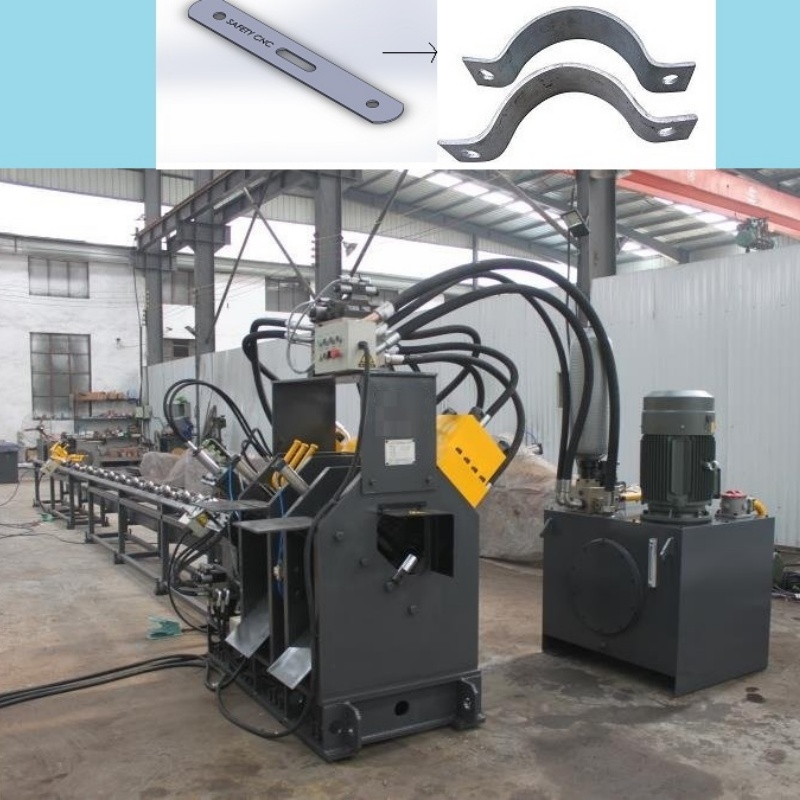
Сатнок пробивки лиса и оформления обручки,Модель: BP1410, BP1412
Классификация:Автоматическая Линия для пробивки, маркировки и резки швеллера и листового стали, BP1410, BP1412
Гидравлический станок для обрезки уголков в электропередаче
Классификация:Гидравлический станок для обрезки уголков в электропередаче
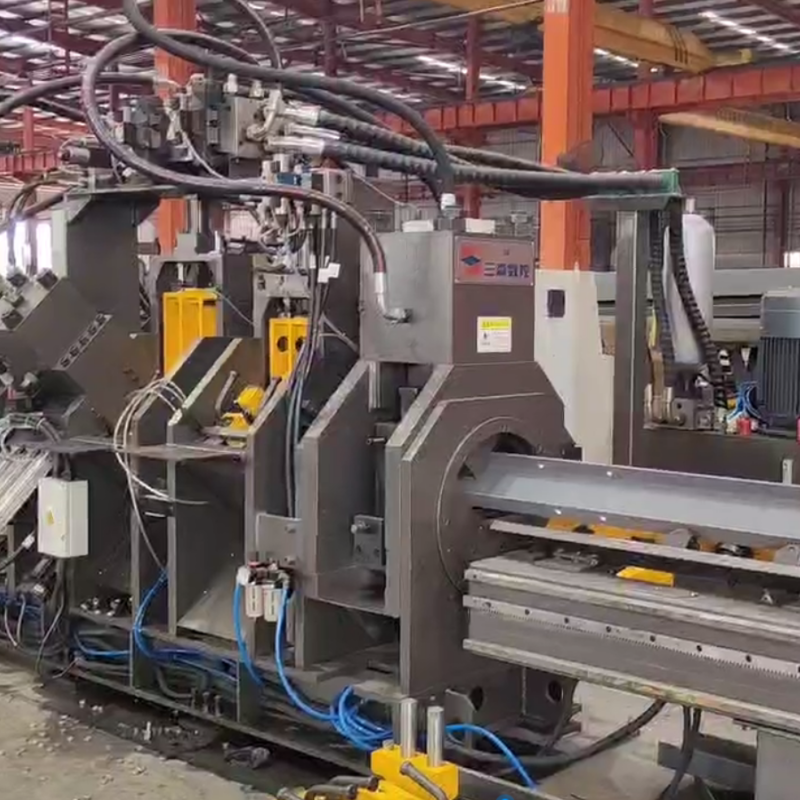
Линия для пробивки, маркировки и резки уголка/ швеллерна в трёх стороне с ЧПУ, серия JCBX2010.
Классификация:Линия для пробивки, маркировки и резки уголка, швеллерной стали в трёх стороне с ЧПУ, серия JCBX2010.

Сварочный робот для сварки стальных конструкции по рельсу, 12м, HJ-
Классификация:Сварочная станция SWL-CNC-15000 с роботом перемещение по рельсу BR-2010A Pro
Станок для резки водой под сверхвысоким давлением с ЧПУ
Классификация:Станок для резки водой под сверхвысоким давлением с ЧПУ
Трёхкоординальный сверлильный станок для двутавра. CBD700
Классификация:Автоматический Трёхкоординальный сверлильный станок для двутавровой балки. CBD700
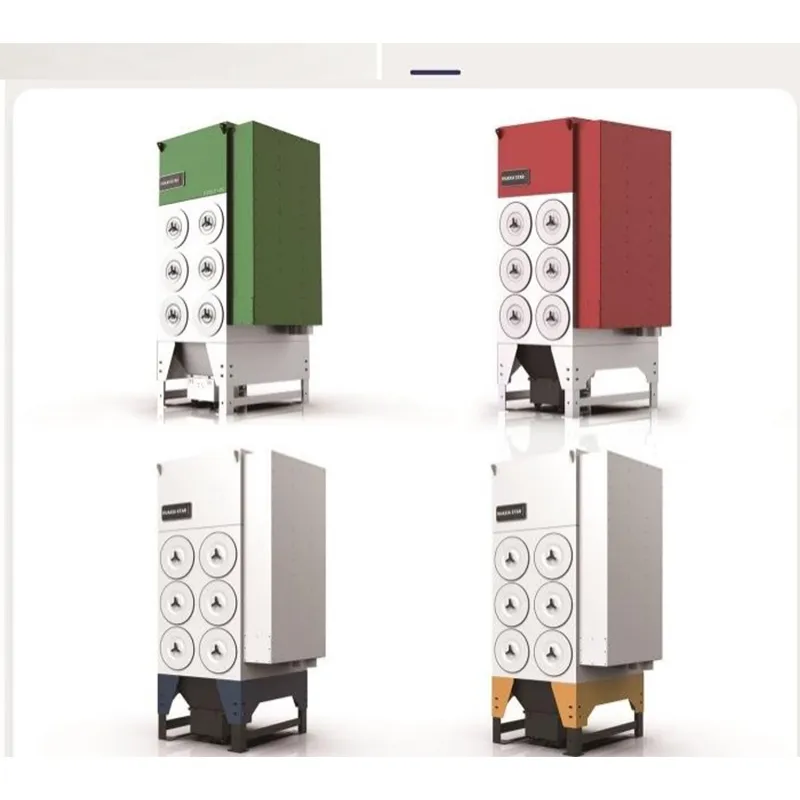
Промышленный фильтр , CSDC-6L, CSDC-8L, CSDC-12L
Классификация:Промышленный фильтр , CSDC-6L, CSDC-8L, CSDC-12L
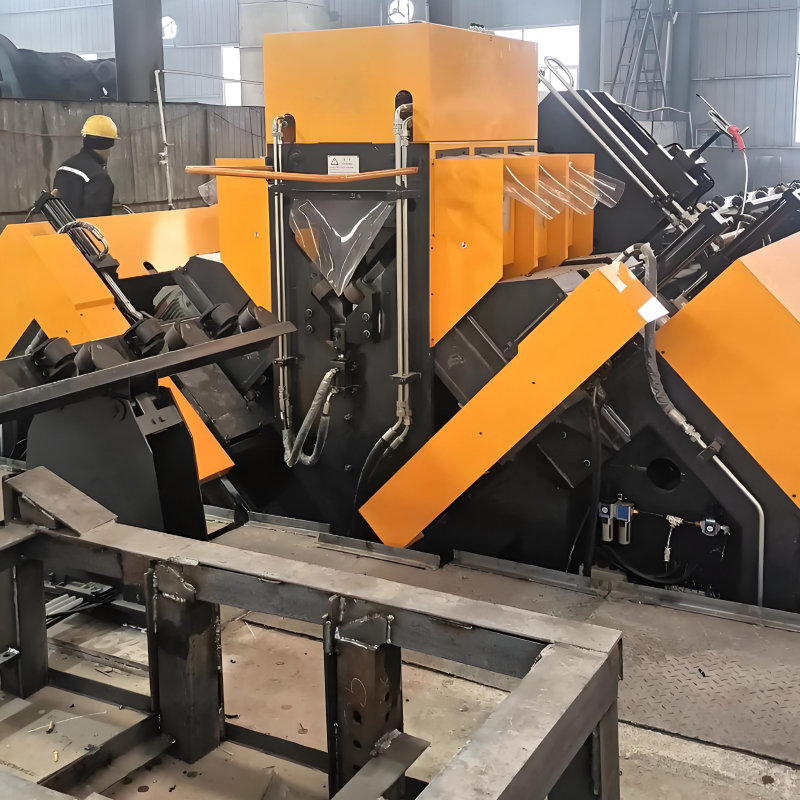
Высокоскоростная линия сверления и резания уголка с ЧПУ ADM2532, ADM3635
Классификация:Выскокоскоростная Линия для сверления, маркировки и резки уголковой стали с ЧПУ, ADM2532, ADM3635
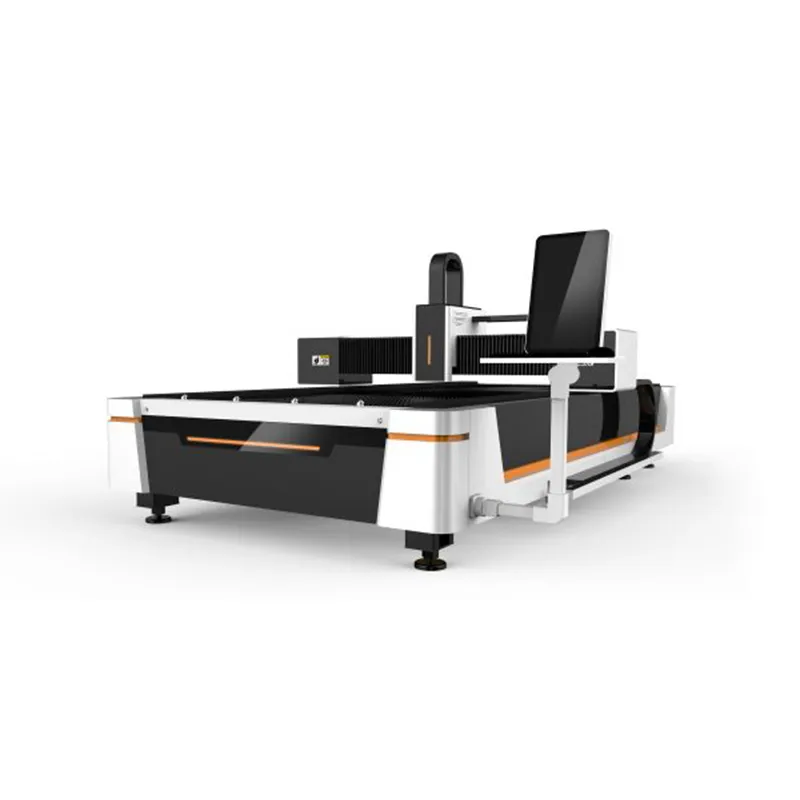
Волоконно-Лазерный станок для резки листового металла ,Model: FR-3015, 6000W.
Классификация:Волоконно-Лазерный станок для резки листового металла ,Model: FR-3015, 6000W.
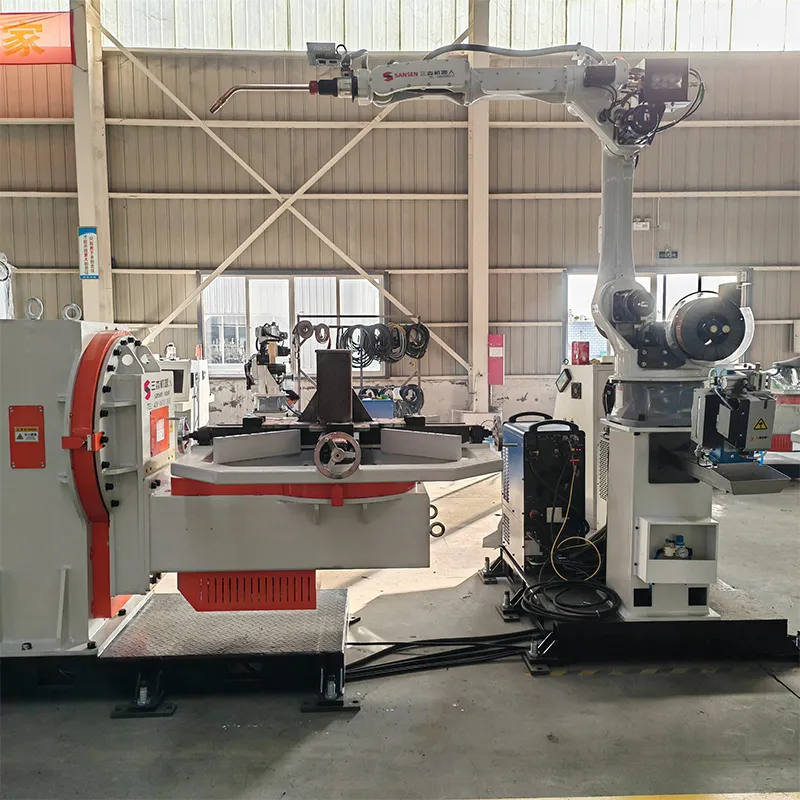
Сварочный робот для сварки опоры башни
Классификация:Интеллектуальный сварочная станция по роботам для сварки основания опоры с ЧПУ , TJH120/1, TJH120/2
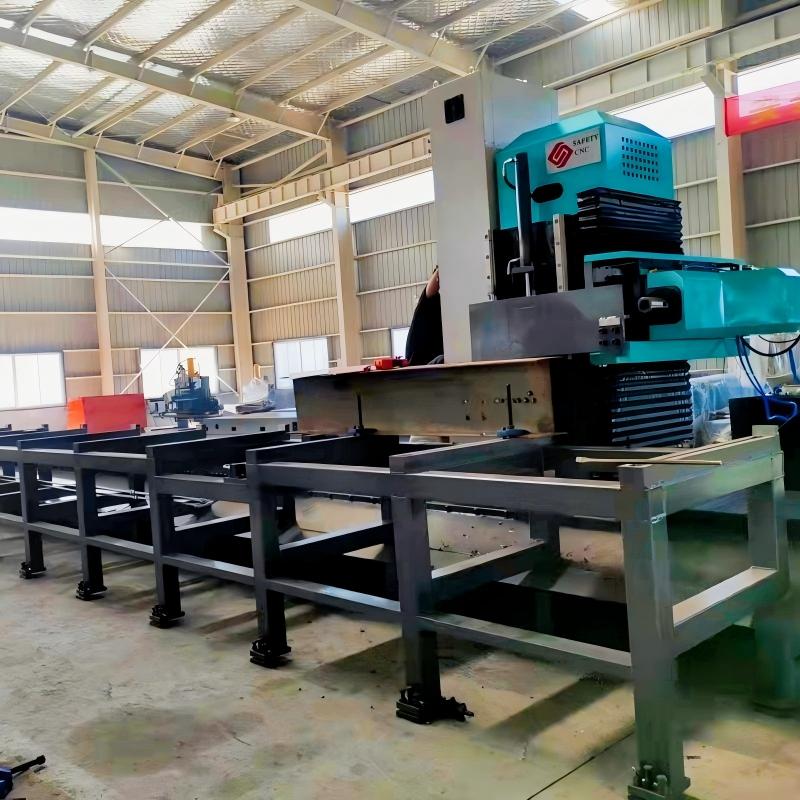
Горизонтальный Одношпиндельный станок с ЧПУ, Модель DB12070
Классификация:Автоматический Горизонтальный Одношпиндельный станок для сверления уголка, двутавра и трубы с ЧПУ, Модель DB12070
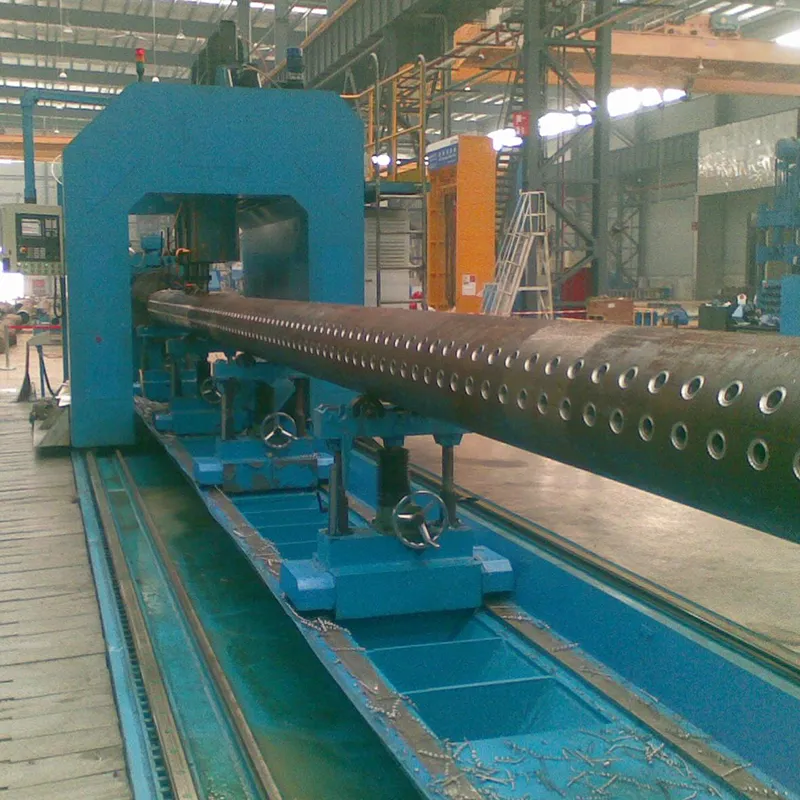
Портальный Сверлильно- фрезерный станок для коллектора трубы с ЧПУ, PD0935
Классификация:Портальный Сверлильно- фрезерный станок для коллектора трубы с ЧПУ, PD0935
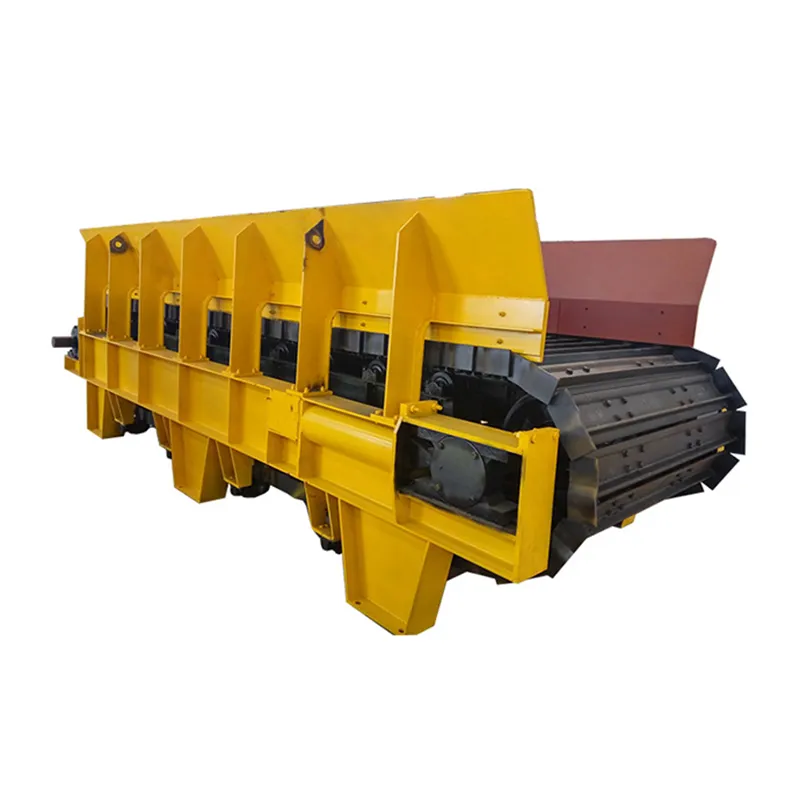
Питатель с цепной пластиной тяжелого типа, 1100*6000
Классификация:Питатель с цепной пластиной тяжелого типа, 1100*6000

PMD5050 Портальный Сверлильно- фрезерный станок с авто сменой инструментов с ЧПУ
Классификация:Портальный Сверлильно- фрезерный станок с ЧПУ для трубных досок, теплообменник и фланца , PMD4040, PMD5050, PMD8080